关于举办2027年第十四届北京市大学生工程实践与创新能力竞赛暨第十届中国大学生工程实践与创新能力大赛省级复赛的通知
为全面落实党的教育方针和深刻把握发展新质生产力的时代要求,不断提升大学生工程创新综合素质和能力水平,为国家培养担当民族复兴大任的卓越创新人才,经研究决定举办2027年第十四届北京市大学生工程实践与创新能力竞赛暨第十届中国大学生工程实践与创新能力大赛省级复赛。
- 竞赛类别
- 其它竞赛
通知正文
各有关高等学校:
为全面落实党的教育方针和深刻把握发展新质生产力的时代要求,不断提升大学生工程创新综合素质和能力水平,为国家培养担当民族复兴大任的卓越创新人才,经研究决定举办2027年第十四届北京市大学生工程实践与创新能力竞赛暨第十届中国大学生工程实践与创新能力大赛省级复赛。
本届大赛由北京市教育委员会主办,北京市高等教育学会工程训练研究分会、清华大学、北京航空航天大学、中国农业大学、北京建筑大学、北京化工大学和北京工商大学联合承办,暂定于2027年4月中旬举办。现将有关事项通知如下:
1. 大赛命题
本届大赛设4个赛道12个赛项,分别为:(1)工程实践赛道,包括:太阳能电动车、生物质能电动车2个赛项;(2)智能+工程创新赛道,包括:智能搬运、智能分拣、智能救援3个赛项;(3)虚拟仿真赛道,包括:飞行器设计仿真、智能网联汽车设计、工程场景数字化、企业运营仿真和智能产线设计与仿真5个赛项;(4)工程创客赛道,包括未来技术探索、工程文化2个赛项。四个赛道各赛项相关竞赛文件详见附件3。各赛项相关竞赛文件详见附件。
2. 赛制赛程
大赛分预赛、初赛、决赛三个环节。预赛由参赛高校自行组织,初赛、决赛由组委会统一组织。具体日程安排如表1所示。
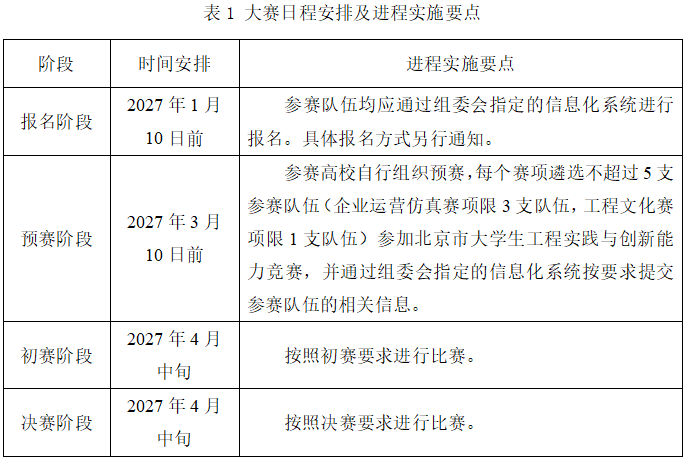
备注:若因不可控因素导致比赛时间调整,大赛组委会届时另行通知。
1. 参赛资格及要求
(1)北京地区普通高等教育本科院校正式注册的全日制在校学生均可报名参赛,年级不限。工程创客赛道未来技术探索赛项可允许研究生参加。
(2)参赛方式以“队”为基本单位,每支参赛队学生人数不多于4人,指导教师人数不多于2人,鼓励学生跨专业组队。每名参赛学生仅限参加一支参赛队。工程创客赛道工程文化赛项由各参赛院校自行组队参加,每所学校限报一队,参赛队员不多于3名且必须来自于参加其他赛项初赛(或决赛)的学生。
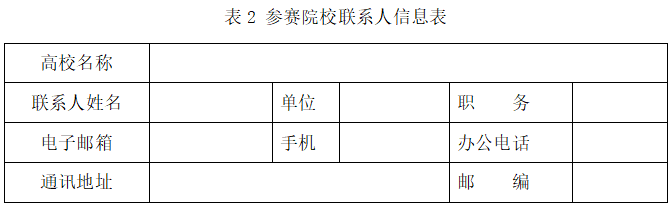
(3)每所参赛院校需确定大赛联系人1名,并于2026年12月1日前将表2所示参赛院校联系人信息表填写完整后发送至大赛邮箱: bjgchds@tsinghua.edu.cn
(3)预赛由参赛高校自行组织,遴选出优秀参赛队并通过本校联系人报名参加北京市大学生工程实践与创新能力竞赛。
1. 奖项设置
本届大赛设特等奖、一等奖、二等奖和优秀组织奖等奖项,奖项数量和比例另行通知。
2. 秘书处联系方式
(1)大赛秘书处
联系人:汤彬(清华大学)
联系电话:62773802
电子邮箱:bjgchds@tsinghua.edu.cn
(2)智能分拣、智能救援、未来技术探索赛项
联系人:陈雨(中国农业大学)
联系电话:18601378301
电子邮箱:cydesign@cau.edu.cn
(3)太阳能电动车、智能搬运、工程文化赛项
联系人:化凤芳(北京建筑大学)
联系电话:15210661791
电子邮箱:huafengfang@bucea.edu.cn
(4)生物质能电动车、工程场景数字化、智能网联汽车设计、智能产线设计与仿真赛项
联系人:于源(北京化工大学)
联系电话:13681481118
电子邮箱:yuyuan@buct.edu.cn
(5)企业运营仿真赛项
联系人:李佳昕(北京工商大学)
联系电话:15611564321
电子邮箱:20180914@btbu.edu.cn
(6)飞行器设计仿真赛项
联系人:孙康文(北京航空航天大学)
联系电话:15810532766
电子邮箱:sunkw100@buaa.edu.cn
说明:若国赛各赛项相关要求有新变化,以国赛相关通知为准。
附件2:2027年第十四届北京市大学生工程实践与创新能力竞赛暨第十届中国大学生工程实践与创新能力大赛省级复赛-报名表
附件3:2027年第十四届北京市大学生工程实践与创新能力竞赛暨第十届中国大学生工程实践与创新能力大赛省级复赛-命题与运行方案
附件及图片文字识别(以原文件为准)
附件1
北京市大学生工程实践与创新能力竞赛组委会名单
名 誉 主 任:张耀天 北京市教育委员会
主 任:彭 刚 清华大学
常务副主任: 李双寿 清华大学
副 主 任: 李惊涛 北京市教育委员会高等教育处
付 铁 北京理工大学
齐海涛 北京航空航天大学
曹建树 北京石油化工学院
杨延涛 北京大学
纪 阳 北京邮电大学
刘征建 北京科技大学
李海涛 中国农业大学
李方俊 北京化工大学
徐宏海 北方工业大学
委 员:(以姓氏笔划为序)
于 源 北京化工大学
马丽梅 北京石油化工学院
史成坤 北京航空航天大学
吕庆功 北京科技大学
刘 谦 陆军兵种大学北京营区
李端玲 北京邮电大学
张 琦 清华大学
陈 度 中国农业大学
高 岩 北京建筑大学
夏延秋 华北电力大学(北京)
康存峰 北京工业大学
熊 文 北京工商大学
霍 凯 北京交通大学
魏领会 北方工业大学
秘 书 长: 李双寿(兼)
成 员: 汤 彬 清华大学
周 晋 清华大学
杨明亮 清华大学
陈 雨 中国农业大学
李 杰 中国农业大学
化凤芳 北京建筑大学
秦艳梅 北京工商大学
申子嫣 北京化工大学
附件2
2027年第十四届北京市大学生工程实践与创新能力竞赛暨第十届
中国大学生工程实践与创新能力大赛省级复赛报名表
学校名称
赛项名称
联
系
人
姓 名
手机
通讯
地址
参
赛
学
生
第
1
名
队
员
(照片)
第
2
名
队
员
(照片)
第
3
名
队
员
(照片)
第
4
名
队
员
(照片)
姓名
姓名
姓名
姓名
性别
性别
性别
性别
身份
证号
身份
证号
身份
证号
身份
证号
学号
学号
学号
学号
手机
手机
手机
手机
签名
签名
签名
签名
教师
姓 名
性别
手 机
签名
指导教师1
指导教师2
单位意见
负 责 人: (签 名)
单位盖章:
年 月 日
附件3
2027年第十四届北京市大学生工程实践与创新能力竞赛暨第十届
中国大学生工程实践与创新能力大赛省级复赛
命题与运行方案
第一部分 工程实践赛道
太阳能电动车赛项
本赛项将能源革命与航天强国深度融合,以电动车为载体,利用太阳能技术,通过“复刻宇宙行”主题任务,引导学生思考绿色能源对“双碳”目标、可持续发展的重要意义,培养学生绿色低碳生活的理念。
1. 对参赛作品/内容的要求
参赛队必须在学校自主完成轻量化设计并制作一辆有方向自主控制的低能耗太阳能电动车,并考虑提高太阳能充电效率和使用效率,提升能源转换效率,降低能源消耗。该电动车不准使用成套组件或现成产品,同校参赛队的电动车不能雷同,该电动车必须适应现场场地和环境。
该电动车是采用太阳能发电作为动力,主要由太阳能电池板/薄膜(简称:太阳能板)、充电模块、超级电容模组、语音播报模块、读卡器、电能检测模块、外壳、电机及相关元器件和本体等组成。
该电动车的最大外形尺寸(包括所有软质线路等)不超过200mm×250mm(宽×长,左右为宽,前后为长)。
太阳能板:必须小于电动车的最大外形尺寸。
充电模块:是太阳能供电系统的核心控制单元,又称光伏充电模块,主要作用是串联在太阳能板(发电端)与储能设备(如超级电容模组)之间进行核心功率变换与管控。
超级电容模组:是太阳能电动车储存电能的核心单元,用于储存该电动车所有动作的能量(不能有任何其他能源),在电动车上只有一个超级电容模组且随车装载,在比赛过程中(含调试环节)不能更换和充电。
电机:是将超级电容模组储存的电能转化为车轮的机械能,最终实现电动车前行的核心驱动元器件,电动车上只有一个电机(不能装有任何传感器),转向只能采用机械机构来实现,不能借助任何电控方式控制电动车转向,不能安装其他任何传感器,不能采用任何无线通讯功能实施任何动作。
读卡器:在该电动车底部装有一个读卡器(13.56MHz,14443A协议)且装在电动车外壳内(不允许外露),用于从运行场地上粘贴的UID标签(13.56MHz,14443A协议)内获取所存储的信息(GB2312)。
指示灯:在电动车顶部醒目位置只能有一个直径不小于Φ8mm且不被任何物体遮挡的亮光红色led灯。
语音播报模块:用于播报UID标签存储的信息(播报内容现场写入),播报音量需考虑现场比赛的环境噪声,保证比赛现场播报内容在距离0.5-1.0米范围内均可清晰听到(若现场听不清播报内容,有权不记录成绩)。
电能检测模块:是决赛检测电能的模块(如图1-1所示,自带电源,组委会提供),该模块要便于安装在电动车顶部醒目位置随车运动、显示窗口朝上便于拍照或查看,且不被任何物体遮挡(如图1-1b所示)。要求在规定环节必须事先安装好与电能检测模块连接的线路,比赛现场不准安装。该模块尺寸为84mm×35mm×26mm(长×宽×高),重量不超过100g;左侧端面有电源开关、重置按钮和充电接口(如图1-1a所示);右侧端面有两个接口,即输入接口(XT30公头连接器)和输出接口(XT30母头连接器)(如图1-1c所示)。在充电时,输入接口与充电模块连接,输出接口与超级电容模组连接(如图1-2所示);在用电时,输入接口与超级电容模组连接,输出接口与后续电路连接(如图1-3所示)。如图1-2和图1-3所示,电能检测模块通过3mΩ电阻对电路的电流进行采集,所产生的能量消耗不影响平均功率计算。
a)左侧面 b)带有检测窗口的顶面 c)右侧面
图1-1 电能检测模块
图1-2 电能检测模块在充电情况下的连接方式
图1-3 电能检测模块在用电情况下的连接方式
该电动车外壳(不含底部)形状和结构不限,外壳必须完整、坚固安装在车体上且必须便于拆装,不允许用柔性材料制造,其外壳有功能结构的(如窗户、进气栅等)可镂空,且镂空面积不超过其所在结构件表面面积的30%。除太阳能板、指示灯和车轮外,其他所有元器件、零部件都必须安装在外壳内。
在现场初赛和决赛过程中,只要有任何物品从该电动车上掉落,比赛结束。
在初赛时,该电动车采用自带已充电的一个超级电容模组(规格不限)运行(注意:现场初赛不安排充电)。
在决赛时,只能采用组委会现场配发统一规格的一个超级电容模组(最大充电电压7.94V,输出电压7.4V±0.1V,最大输出电流2A,最大外形尺寸60mm×60mm×46mm(长×宽×高))进行决赛。
在超级电容模组充电环节(简称:充电环节),拆除太阳能板上的稳压模块,在规定充电时间内使用现场仿太阳光源,通过创新实践环节设计制作的充电模块给统一提供的超级电容模组充电(现场决赛不用太阳能电池板充电运行,即与系统断开),为现场决赛全过程提供动力,且便于拆装。
在比赛现场(包含调试过程),不准换、拆、装电动车上的任何零部件和元器件(规定安装除外),不能在场地内外设置任何辅助电动车运行的仪器装置(可在出发区域借助模板定位,出发前全部撤离比赛场地),不安排给超级电容模组充电(除规定),不允许更换超级电容模组(除规定),不允许在电动车上安装连接电能检测模块的连接线(除规定)。
不允许将有安全隐患的物品带入现场。
如果不符合上述要求,均取消比赛资格。若没有检查出来已经参赛,发现或投诉并情况属实均取消比赛成绩。
2. 赛程安排
本赛项由初赛和决赛组成。
初赛由任务命题文档、作品创意设计以及现场初赛三个环节组成;根据初赛成绩及晋级比例确定晋级决赛的参赛队,初赛成绩不带入决赛。决赛由创新实践、充电、现场决赛三个环节组成。竞赛环节如表1-1所示。
表1-1 太阳能电动车赛项各环节
序号
环节
赛程
评分项目/赛程内容
1
第一环节
初
赛
任务命题文档
2
第二环节
作品创意设计
3
第三环节
现场初赛
说明:产生决赛名单并现场发布任务命题
4
第四环节
决
赛
创新实践
5
第五环节
充电
6
第六环节
现场决赛
3. 对运行环境的要求
1)运行场地
本赛项的运行场地是以太空场景为蓝本设计,以太阳系的主要星体为节点,其运行场地控制在2000mm×6000mm长方形平面区域(如图1-4所示),其材料为喷绘布,该电动车必须在规定的运行赛场内按照顺序标记,若出现逆向运行(即经过某标志点两次或不按规定顺序经过标志点,除规定外)则结束该轮比赛。运行场地上的红色圆(Φ40mm)/红色双圆(内圆外径Φ40mm)为电动车经过的主要地点,其中红色双圆为起点和终点,在红色圆/红色双圆上面贴有UID标签,UID标签尺寸在Φ17-Φ30mm范围内(尺寸以现场提供为准),也是该电动车的标记位置及感应区(即为标志点),现场初赛和现场决赛UID标签尺寸现场公布。
图1-4 太阳能电动车赛项的现场运行场地示意图
2)标志点
该电动车的现场运行路线是从起点“地球”(红色双圆)出发,一路历经“月球”、“水星”、“太阳”、……、“木星”、“金星”等,最后终点“地球”(红色双圆)结束,一共设置16个主要地点作为备选标志点,其中“地球”为必过标志点,如表1-2所示。
表1-2 太空场景经过的主要地点的参考圆心坐标
序号
太空场景经过的主要地点
坐标X(mm)
坐标Y(mm)
1
地球
410
420
2
月球
365
670
3
水星
700
1580
4
太阳
1440
1100
5
火星
3090
1410
6
谷神星
3170
1560
7
土星
3790
800
8
天王星
4160
1440
9
海王星
4660
1120
10
冥王星
5110
1630
11
阋神星
5560
1320
12
鸟神星
5450
440
13
妊神星
4750
700
14
木星
3250
350
15
金星
2500
750
16
地球
410
420
注:喷绘布有一定弹性,坐标以现场场地为准。
现场初赛,该电动车从地球依次沿水星、……、金星返回到地球的方向运行,即“地球”、“水星”、“太阳”、“谷神星”、“天王星”、“冥王星”、“鸟神星”、“木星”、“金星”和“地球”10个标志点,除“地球”标志点外其他标志点顺序标记且一次。
现场决赛,根据命题要求,结合太空探索及任务命题文档,现场决赛标志点主要从16个备选标志点中产生(保证与现场初赛标志点及数量有所不同)和设计太空场景的情景点,这些标志点和情景点均在创新实践环节发布。
3)竞赛提供的设备
在创新实践环节,将提供220V交流电,以及3D打印、激光切割、PCB打印、数控加工等设备及相应材料,竞赛所需的笔记本电脑、相关软硬件、零部件、元器件,以及拆装、后处理和安装调试等工具及相关设计软件等各参赛队自备。
4. 赛项具体要求
1)初赛
(1)任务命题文档
按照任务命题文档模板要求,参赛队提交决赛任务命题方案,策划现场决赛场地示意图,给出现场决赛的标志点数量和名称,以及模拟太空场景的情景点数量和名称;依据所策划现场决赛场地和情景点,必须保证创新实践环节进行相应主要转向传动零件或机构的设计制造(若不修改结构就能实现现场初赛和现场决赛的任务,须详细给出不需修改的理由),并与初赛转向传动零件或机构进行对比分析;结合所选太阳能板和超级电容模组进行充电模块设计制造,并给出充电模块的性能;在此基础上,对电动车的底盘、外壳可从重量、能耗、安全、变形、材料等进行轻量化结构设计并给出结果及结果分析。
任务命题文档成绩不仅包括文档的内容质量符合命题规则,也包括文档的排版规范。
参赛队提交的文档雷同,文档中出现校名、姓名、队名、特殊标记符号等,文档成绩0分。
(2)作品创意设计
依据创新性、美观性和结构合理性等评价指标对本赛项所有作品创意(含外形结构和内部结构)设计进行评价。
创新性主要从符合主题要求,外形结构和内部结构有自己新意或创意;美观性主要从整体美观、实用等方面评价;合理性主要从零部件的加工质量、内部机构的合理性、外壳拆卸的方便性方面评价。
对于外壳不符合命题要求、电动车出现结构雷同(组织相关人员在现场可能被审核)、没将外壳拆下来会造成创意设计成绩为0分。
(3)现场初赛
依据领队会抽签确定的初赛上场顺序号和现场使用的场地数进行检录,并现场抽签确定各参赛队现场初赛的场地号。
该电动车在规定时间及指定竞赛场地上按照命题要求的顺序前行(不能破坏赛道),并在规定的标志点进行标记。参赛队进入比赛场地进行调试,调试时间3分钟结束前,需将电动车放置在起点地球(红色双圆)正后方区域的比赛场地内等待发车(否则本轮比赛结束,成绩无效)。调试时间结束,等待现场裁判发出统一比赛指令,计时开始,电动车在规定停止运行时间15s内必须启动,且只有一次启动机会,时间到太阳能电动车没有前行,本轮比赛结束。电动车启动后,沿初赛规定路线顺序运行和标记,直至返回到终点地球或到规定运行时间3分钟,比赛结束。
现场初赛成绩由有效运行距离、标记成功和有效语音播报(参见评分规则)三部分成绩组成。
每个参赛队可以有两次运行机会,取两次运行的最好成绩作为现场初赛成绩。
按初赛总成绩排名选出参加决赛的参赛队,若出现参赛队初赛总成绩相同,则按现场初赛成绩得分高者优先排序,如仍旧无法区分排序,按现场初赛标记成功成绩高、现场初赛运行时间短优先排序;如仍旧无法区分排序,则抽签决定。
2)决赛
(1)创新实践
依据领队会抽签确定的初赛上场顺序号,去掉未晋级决赛的参赛队初赛上场顺序号后所形成决赛上场顺序(重新编号)进行检录。
在规定时间内,按照决赛现场发布的决赛任务命题,参赛队采用现场提供的装备、材料及软件平台等完成现场发布的规定任务(包括零部件和电路(电子元器件由组委会提供)),并拆除电动车上太阳能板上的稳压模块。按照预约顺序或现场决赛上场顺序号进行调试(以现场公布为准),调试结束后按照要求验、交电动车并离场。对参赛队的技术能力、工程知识、诚信意识、协作意识等方面进行评价,给出该环节最终成绩。
决赛不仅要体现参赛队的创新设计能力,也要体现参赛队的工程实践能力。因此,依据创新实践环节所要求完成的任务,决赛总成绩分为三等级排序(A、B、C三等级的先后排序,即A等级>B等级>C等级):①A等级:按命题要求用现场提供的设备、材料及软件平台等完成现场规定的任务并在后续任务中应用;②B等级:虽然按命题要求用现场提供的设备、材料及软件平台等完成现场规定的任务,但未在后续任务中应用;③C等级:没用现场提供的设备、材料及软件平台等完成现场规定的任务,取消后续决赛资格。
自带拆装工具、调试工具、相关设计软件、笔记本电脑等,有安全隐患的物品和不允许带的物品不能带入创新实践环节现场,否则取消比赛资格。
相关具体要求参见后期发布的创新实践环节说明。
(2)充电
按照决赛上场顺序号和现场使用的充电位置数进行充电。
规定充电时间现场发布(从充电开始到充电结束)。
在充电环节,再次确认已经拆除电动车的太阳能板上稳压模块,确认已经装好与超级电容模组连接的充电和用电连接线,确认超级电容模组放电到0.4V以下,方可在规定充电时间内按照要求完成超级电容模组充电(注意:现场决赛不安排充电时间和场地)。若没有拆除电动车的太阳能板上稳压模块、没有装好与超级电容模组连接的充电和用电连接线、没有按照规定将超级电容模组放电至0.4V以下,均视为放弃后续环节比赛。
进入充电区域,不允许把与充电无关的物品带入充电环节现场,与充电无关的参赛队员不能进入充电环节现场,否则取消比赛资格。
在充电区域,安装好电能检测模块,但不与超级电容器模组连接。发出充电指令后计时开始,参赛队将超级电容器模组与电能检测模块连接,打开电能检测模块电源开关并按下“重置”按钮清零,开始充电。在规定充电时间内或参赛队自行决定提前结束充电,停止充电时,先断开与电能检测模块的连接,再拍照电能检测模块显示的数据留存并签字确认后,最后再关闭电能检测模块的电源,场外拆下电能检测模块交给工作人员。
该环节成绩由充电平均功率决定。若出现以下任一情形,该项成绩计0分:
参赛队充电的平均功率小于0.02W/m2;
电能检测模块未重置清零;
未将电能检测模块正确接入(含未接入或接线错误),导致该模块无记录。
(3)现场决赛
按照决赛上场顺序号和现场使用的场地数进行检录,并抽签确定各参赛队现场决赛的场地号。
进入决赛现场,将电能检测模块水平安装在电动车上方。调试时间3分钟结束前,需将电动车放置在太空场景起点地球(红色双圆)正后方区域的比赛场地内等待发车(否则本轮比赛结束,成绩无效),调试时间结束,等待现场裁判发出统一比赛指令后,计时开始,须首先按下电能检测模块“重置”按钮清零,而且电动车在规定时间(15s)内必须启动,且只有一次启动机会,时间到电动车没有前行,本轮比赛结束。电动车启动后,沿决赛规定路线顺序运行和标记,直至返回到终点地球或到规定运行时间3分钟,比赛结束。每轮比赛结束,记录拍照电能检测模块显示的数据,关闭电能检测模块电源;比赛全部结束,场外拆下电能检测模块交给工作人员并签字。
若出现以下任一情形,电能消耗成绩计0分:
参赛队电能消耗的平均功率小于0.001 W;
电能检测模块未重置清零;
未将电能检测模块水平安装在电动车上方;
未将电能检测模块正确接入(含未接入或接线错误),导致该模块无记录。
现场决赛成绩由标记成功、电量消耗、有效运行距离三部分成绩组成。
每个参赛队可以有两次运行机会,取两次运行的最好成绩作为现场决赛成绩。
按决赛总成绩对参加决赛的参赛队进行排名,若出现参赛队决赛总成绩相同,则按现场决赛成绩得分高者优先排序,如仍旧无法区分排序,按标记成功数多、能量消耗低、运行时间短优先排序,如仍旧无法区分排序,则抽签决定。
生物质能电动车赛项
本赛项将绿色能源与丝绸之路深度融合,以电动车为载体,利用生物质能技术、深空或深海温差发电技术,通过“复刻丝路行”主题任务,引导学生思考绿色能源对“双碳”目标、可持续发展的重要意义,培养学生绿色低碳生活的理念。
1.对参赛作品/内容的要求
参赛队必须在学校自主完成轻量化设计并制作一辆有方向自主控制的低能耗生物质能电动车,并要求考虑提高基于生物质的温差发电与充电效率和使用效率,提升能源转换效率,降低能源消耗。该电动车不准使用成套组件或现成产品,同校参赛队的电动车不能雷同,该电动车必须适应现场环境。
该电动车是采用绿色生物质材料的温差能发电作为动力,采用固体酒精作为燃料,利用温差发电技术来驱动该电动车运行。该电动车主要由酒精燃具(含灭火盖,结构不限)、温差片模组、充电模块、超级电容模组、语音播报模块、读卡器、电能检测模块、外壳、电机及相关元器件和本体等组成。
该电动车的最大外形尺寸(包括所有软质线路等)不超过200mm×250mm(宽×长,左右为宽,前后为长)。
酒精燃具:一套放置固体酒精燃烧的托盘和灭火盖,托盘内径建议不小于Φ50mm。
温差片模组:是一种“热电发电”方案,通过在模组“热端”接触高温热源(如酒精燃烧等)和在模组“冷端”接触低温环境(如冷却水、散热片等),从而形成“温度差”,实现“热能→电能”的直接转化。
充电模块:主要作用是串联在温差片模组(发电端)与储能设备(如超级电容模组)之间进行核心功率转换与管控,适配超级电容模组充电的需求。
超级电容模组:是生物质能电动车储存电能的核心单元,用于储存该电动车所有动作的能量(不能有任何其他能源),且只有一个超级电容模组用于该电动车所有动作的能量,在比赛过程中(含调试)不能更换和充电。
电机:是将温度差产生的电能或超级电容模组储存的电能转化为车轮的机械能,最终实现电动车前行的核心驱动元器件,电动车上只有一个电机(不能装有任何传感器),转向只能采用机械机构来实现,不能借助任何电控方式控制该电动车转向,不能安装其他任何传感器,不能采用任何无线通讯功能实施任何动作。
读卡器:在该电动车底部装有一个读卡器(13.56MHz,14443A协议)且在电动车外壳内(不允许外露),用于从运行场地上粘贴的UID标签(13.56MHz,14443A协议)内获取所存储的信息(GB2312)。
指示灯:在电动车顶部醒目位置只能有一个直径不小于Φ8mm且不被任何物体遮挡的亮光红色led灯。
语音播报模块:用于播报UID标签存储的信息(播报内容现场写入),播报音量需考虑现场比赛的环境噪声,保证比赛现场播报内容在距离0.5-1.0米范围内均可清晰听到(若现场听不清播报内容,有权不记录成绩)。
电能检测模块:是决赛检测电能的模块(如图1-1所示,自带电源,组委会提供),该模块要便于安装在电动车顶部醒目位置随车运动、显示窗口朝上便于拍照或查看,且不被任何物体遮挡,(如图1-1b所示),要求在规定环节必须事先安装好与电能检测模块连接的线路,比赛现场不准安装。该模块尺寸为84mm×35mm×26mm(长×宽×高),重量不超过100g;左侧端面有电源开关、重置按钮和充电接口(如图1-1a所示);右侧端面有两个接口,即输入接口(XT30公头连接器)和输出接口(XT30母头连接器)(如图1-1c所示)。在充电时,输入接口与充电模块连接,输出接口与超级电容模组连接(如图1-2所示);在用电时,输入接口与超级电容模组连接,输出接口与后续电路连接(如图1-3所示)。如图1-2和图1-3所示,电能检测模块通过3mΩ电阻对电路的电流进行采集,所产生的能量消耗不影响平均功率计算。
该电动车外壳(不含底部)形状和结构不限,被烧部位可放在外壳外,靠近被燃部位的外壳应防止易燃,而且要求外壳必须完整、坚固安装在车体上且必须便于拆装,不允许用柔性材料制造,其外壳有功能结构的(如窗户、进气栅等)可镂空,且镂空面积不能超过其所在结构件表面面积的30%。除温差片模组、燃烧和散热部分、指示灯和车轮外,其他所有元器件、零部件都必须安装在外壳内。
配发一定计量的生物燃料(固体酒精)放置在该电动车的酒精燃具中。酒精燃具必须独立放置在该电动车上并方便更换(所耗时间均计入调试时间)、必须带有安全的灭火盖子、必须考虑防火和便于现场安全检查,否则取消比赛资格。
在现场初赛和决赛过程中,只要有任何物品从该电动车上掉落,比赛结束。
在初赛中,该电动车不准用超级电容模组,只能使用生物质能转换成电能直接驱动,即采用固体酒精燃烧通过温差发电(温差片不限)直接驱动,便于拆下检查。
在决赛中,只能采用组委会现场配发统一规格的一个超级电容模组(最大充电电压7.94V,输出电压7.4V±0.1V,最大输出电流2A,最大外形尺寸60mm×60mm×46mm(长×宽×高)进行决赛。
在超级电容模组充电环节(简称:充电环节),在规定充电时间内或配发一定的固体酒精放置到该电动车上的酒精燃具中,并使用创新实践环节设计制作的充电模块给统一提供的超级电容模组充电(现场决赛时不用固体酒精燃烧充电运行),为现场决赛全过程提供动力,且便于拆装检查。
在比赛现场(包含任何环节),不准换/拆/装电动车上的任何零部件和元器件(规定安装除外),不能在场地内外设置任何辅助电动车运行的仪器装置(可在出发区域借助模板定位,运行后撤离),不安排给超级电容模组充电(除规定),不允许更换超级电容模组(除规定),不允许在电动车上安装连接电能检测模块的连接线(除规定)。
不允许将有安全隐患的物品带入现场。
如果不符合上述要求,或采用不安全的灭火方式灭火,均取消比赛资格。若没有检查出来已经参赛,发现或投诉并情况属实均取消比赛成绩。
2.赛程安排
本赛项由初赛和决赛组成。
初赛由任务命题文档、作品创意设计以及现场初赛三个环节组成;根据初赛成绩及晋级比例确定晋级决赛的参赛队,初赛成绩不带入决赛。决赛由创新实践、充电、现场决赛三个环节组成。竞赛环节如表2-1所示。
表2-1 电动车赛项各环节
序号
环节
赛程
评分项目/赛程内容
1
第一环节
初
赛
任务命题文档
2
第二环节
作品创意设计
3
第三环节
现场初赛
说明:产生决赛名单并现场发布任务命题
4
第四环节
决
赛
创新实践
5
第五环节
充电
6
第六环节
现场决赛
3.对运行环境的要求
1)运行场地
本赛项的运行场地依据古陆上丝绸之路中线(简称:陆上丝绸中线)场景为蓝本设计,以古陆上丝绸之路中线的主要地点为标志点,其运行场地控制在2000mm×6000mm长方形平面区域(如图2-1所示),其材料为喷绘布,该电动车必须在规定的运行场地内按照顺序标记,若出现逆向运行(即经过某标志点两次或不按规定顺序经过标志点)结束该轮比赛。运行场地上的红色圆(Φ40mm)/红色双圆(内圆外径Φ40mm)为陆上丝绸经过的主要地点,其中红色双圆为起点和终点,在红色圆/红色双圆上面贴有UID标签,UID标签尺寸在Φ17-Φ30mm范围内(尺寸以现场提供为准),也是该电动车的标记位置及感应区(即为标志点),现场初赛和现场决赛UID标签尺寸现场公布。
图2-1 生物质能电动车赛项的现场运行场地图
2)标志点
该电动车的现场运行路线是从陆上丝绸中线起点“西安”(红色双圆)出发,一路历经“兰州”、“武威”、“张掖”、……、“保加利亚”和“马其顿”等,终点“罗马”(红色双圆)结束,一共设置31个主要地点作为备选标志点,其中“西安”和“罗马”为必过标志点,如表2-2所示。
表2-2 陆上丝绸中线经过的主要地点的参考圆心坐标
序号
陆上丝绸中线经过的主要地点
坐标X(mm)
坐标Y(mm)
1
西安(古长安)
300
460
2
兰州
580
650
3
武威(古凉州)
640
840
4
张掖(古甘州)
760
950
5
酒泉(古肃州)
870
1040
6
敦煌(古沙洲)
1070
1080
7
玉门关
1120
1110
8
哈密(古伊州)
1140
1390
9
吐鲁番(古高昌)
1370
1396
10
库尔勒(古焉耆)
1540
1260
11
库车(古龟兹)
1710
1260
12
阿克苏(古姑墨)
1850
1200
13
喀什(古疏勒)
2080
1010
14
费尔干纳(古宁远国)[乌兹别克斯坦]
2310
1110
15
塔什干(古石国)[乌兹别克斯坦]
2450
1210
16
撒马尔罕(古飒秣建)[乌兹别克斯坦]
2570
1030
17
布哈拉(古安国)[乌兹别克斯坦]
2710
1040
18
马雷(古末禄国)[土库曼斯坦]
2850
810
19
马什哈德(古萨那巴德)[伊朗]
2970
670
20
德黑兰(古拉伊)[伊朗]
3410
610
21
伊斯法罕[伊朗]
3400
300
22
哈马丹(古埃克巴塔纳)[伊朗]
3570
520
23
巴格达[伊拉克]
3790
360
24
安塔基亚(古安条克)[土耳其]
4240
660
25
安卡拉(古安基拉)[土耳其]
4420
1060
26
伊斯坦布尔(古君士坦丁堡)[土耳其]
4630
1190
27
阿德里安堡(古埃迪尔内)[土耳其]
4750
1180
28
索菲亚[保加利亚]
4930
1370
29
斯科普里[马其顿]
5030
1290
30
米兰[意大利]
5700
1700
31
罗马[意大利]
5517
1280
注:喷绘布有一定弹性,坐标以现场场地为准。
现场初赛,该电动车依次沿西安到罗马的方向运行,即“西安”、“张掖”、“敦煌”、“吐鲁番”、“库车”、“喀什”、“撒马尔罕”、“马雷”、“伊斯法罕”、“巴格达”、“伊斯坦布尔”和“罗马”12个标志点顺序标记且一次。
现场决赛,根据命题要求,结合陆上丝绸中线的故事及任务命题文档,现场决赛标志点主要从31个备选标志点中产生(保证与现场初赛标志点及数量有所不同)和设计陆上丝绸中线的情景点,这些标志点和情景点均在创新实践环节发布。
3)竞赛提供的设备
在创新实践环节,将提供220V交流电,以及3D打印、激光切割、PCB打印、数控加工等设备及相应材料,竞赛所需的笔记本电脑、相关软硬件、零部件、元器件,以及拆装、后处理和安装调试等工具及相关设计软件等各参赛队自备。
4.赛项具体要求
1)初赛
(1)任务命题文档
按照任务命题文档模板要求,参赛队提交决赛任务命题方案,策划现场决赛场地示意图,给出现场决赛的标志点数量和名称,以及模拟陆上丝绸中线的情景点数量和名称;依据所策划现场决赛场地和情景点,必须保证创新实践环节进行相应主要转向传动零件或机构的设计制造(若不修改结构就能实现现场初赛和现场决赛的任务,须详细给出不需修改的理由);结合所选温差片模组和超级电容模组进行充电模块的设计制造,并给出充电模块的性能;在此基础上,对电动车的底盘、外壳可从重量、能耗、安全、变形、材料等进行轻量化结构设计并给出结果及结果分析。
任务命题文档成绩不仅包括文档的内容质量符合命题规则,也包括文档的排版规范。
参赛队提交的文档雷同,文档中出现校名、姓名、队名、特殊标记符号等,文档成绩0分。
(2)作品创意设计
依据创新性、美观性和结构合理性等评价指标对本赛项所有作品创意(含外形结构和内部结构)设计进行评价。
创新性主要从符合主题要求,外形结构和内部结构有自己新意或创意;美观性主要从整体美观、实用等方面评价;合理性主要从零部件的加工质量、内部机构的合理性、外壳拆卸的方便性等方面评价。
对于外壳不符合命题要求、电动车出现结构雷同(组织相关人员在现场可能被审核)、没将外壳拆下来会造成创意设计成绩为0分。
(3)现场初赛
依据领队会抽签确定的初赛上场顺序号和现场使用的场地数进行检录,并抽签确定各参赛队现场初赛的场地号。
该电动车在规定时间及指定竞赛场地上按照命题要求的顺序前行(不能破坏赛道),并在规定的标志点进行标记。参赛队进入比赛场地进行调试,调试时间3分钟结束前,需将电动车放置在陆上丝绸中线的起点西安(红色双圆)正后方区域的比赛场地内等待发车(否则本轮比赛结束,成绩无效)。调试时间结束,等待现场裁判发出统一比赛指令,计时开始,电动车在规定停止运行时间15s内必须启动,且只有一次启动机会,时间到电动车没有前行,本轮比赛结束。电动车启动后,沿初赛规定路线顺序运行和标记,直至运行到终点罗马(红色双圆)或到规定运行时间3分钟,比赛结束。
现场初赛成绩由标记成功、有效运行距离和有效语音播报(参见评分规则)三部分成绩组成。
每个参赛队可以有两次运行机会,取两次运行的最好成绩作为现场初赛成绩。
按初赛总成绩排名选出参加决赛的参赛队,若出现参赛队初赛总成绩相同,则按现场初赛成绩得分高者优先排序,如仍旧无法区分排序,按现场初赛标记成功成绩高、现场初赛运行时间短优先排序,如仍旧无法区分排序,则抽签决定。
2)决赛
(1)创新实践
依据领队会抽签确定的初赛上场顺序号,去掉未晋级决赛的参赛队初赛上场顺序号后所形成决赛上场顺序(重新编号)进行检录。
在规定时间内,按照决赛现场发布的决赛任务命题,参赛队采用现场提供的装备、材料及软件平台等完成现场发布的规定任务(包括零部件和电路(电子元器件由组委会提供))。按照预约顺序或现场决赛上场顺序号进行调试(以现场公布为准),调试结束后按照要求验、交电动车并离场。对参赛队的技术能力、工程知识、诚信意识、协作意识等方面进行评价,给出该环节最终成绩。
决赛不仅要体现参赛队的创新设计能力,也要体现参赛队的工程实践能力,因此依据创新实践环节所要求完成的任务,决赛总成绩分为三等级排序(A、B、C三等级的先后排序,即A等级>B等级>C等级):①A等级:按命题要求用现场提供的设备、材料及软件平台等完成现场规定的任务并在后续任务中应用;②B等级:虽然按命题要求用现场提供的设备、材料及软件平台等完成现场规定的任务,但未在后续任务中应用;③C等级:没用现场提供的设备、材料及软件平台等完成现场规定的任务,取消后续决赛资格。
自带拆装工具、调试工具、相关设计软件、手提电脑等,有安全隐患的物品和不允许带的物品不能带入创新实践环节现场,否则取消比赛资格。
相关具体要求,参见后期发布的创新实践环节说明。
(2)充电
按照决赛上场顺序号和现场使用的充电位置数进行充电。
规定充电时间现场发布(从充电开始到充电结束)。
在充电环节,用现场焊接的充电模块,再次确认已经装好与超级电容模组连接的充电和用电连接线,确认超级电容模组放电到0.4V以下,方可在规定充电时间用规定固体酒精按照要求完成超级电容模组充电(注意:现场决赛不安排充电时间和场地)。若没有装好与超级电容模组连接的充电和用电连接线、没有将超级电容模组放电至0.4V以下,均视为放弃后续环节比赛。
进入充电环节,不允许把与充电无关的物品带入充电环节现场,与充电无关的参赛队员不能进入充电环节现场,否则取消比赛资格。
在充电区域,安装好电能检测模块,但不与超级电容器模组连接。发出充电指令后计时开始,参赛队将超级电容器模组与电能检测模块连接,打开电能检测模块电源开关并按下“重置”按钮清零,开始充电。在规定充电时间到或参赛队自行决定提前结束充电或固态酒精燃烧完毕停止充电,先断开与电能检测模块的连接,再拍照电能检测模块显示的数据留存并签字确认后,再关闭电能检测模块的电源,场外拆下电能检测模块必须交给工作人员并签字,否则取消比赛资格。
该环节成绩由充电平均功率决定。若出现以下任一情形,该项成绩计0分:
参赛队充电的平均功率小于0.001 W;
电能检测模块未重置清零;
未将电能检测模块正确接入(含未接入或接线错误),导致该模块无记录。
(3)现场决赛
按照决赛上场顺序号和现场使用的场地数进行检录,并抽签确定各参赛队现场决赛的场地号。
进入决赛现场,将电能检测模块水平安装到电动车上方。调试时间3分钟结束前,需将电动车放置在陆上丝绸起点西安(红色双圆)正后方区域的比赛场地内等待发车(否则本轮比赛结束,成绩无效);调试时间结束,等待现场裁判发出统一比赛指令后,计时开始,须首先按下电能检测模块“重置”按钮清零,而且电动车在规定时间内(15s)必须启动,且只有一次启动机会,时间到电动车没有前行,本轮比赛结束。电动车启动后,沿决赛规定路线顺序运行和标记,直至运行到终点罗马(红色双圆)或到规定运行时间3分钟,比赛结束。每轮比赛结束,记录电能检测模块显示的数据,关闭电能检测模块电源;比赛全部结束,场外拆下电能检测模块必须交给工作人员并签字。
若出现以下任一情形,电能消耗成绩计0分:
参赛队电能消耗的平均功率小于0.001 W;
电能检测模块未重置清零;
未将电能检测模块水平安装在电动车上方;
未将电能检测模块正确接入(含未接入或接线错误),导致该模块无记录。
现场决赛成绩由标记成功、电量消耗,以及有效运行距离三部分成绩组成。
每个参赛队可以有两次运行机会,取两次运行的最好成绩作为现场决赛成绩。
按决赛总成绩对参加决赛的参赛队进行排名,若出现参赛队决赛总成绩相同,则按现场决赛成绩得分高者优先排序,如仍旧无法区分排序,按标记成功数多、能量消耗低、运行时间短优先排序,如仍旧无法区分排序,则抽签决定。
第二部分 “智能+”工程创新赛道
智能搬运赛项
本赛项聚焦十五五“制造业数字化、智能化、绿色化升级”要求,覆盖智能制造核心环节。
1.对参赛作品/内容的要求
本赛项结合制造企业生产的实际应用场景,采用人工智能和大数据等先进技术,要求参赛队自主设计并制作一台按照给定任务自主完成智能制造过程中零件搬运及装配的低能耗智能搬运机器人(简称:搬运机器人)。除标准件外,非标零件应自主设计和制造,不允许使用购买的成品或采用成品套件拼装而成。搬运机器人在指定的工业场景内按任务要求将物料搬运至指定地点且精准摆放及装配。
1)功能要求
在比赛过程中,搬运机器人必须完全自主运行,应具有定位、移动、避障,读取二维码、条码、图形、数字、文字、颜色,无线通信、物料位置、颜色和形状识别、物料抓取、载运及旋转定位、路径规划、任务完成情况统计等功能。该作品必须适应现场竞赛环境。
2)电控及驱动要求
搬运机器人所用传感器和电机的种类及数量不限,必须配备任务码显示装置,该装置必须放置在搬运机器人上部醒目位置,亮光显示,且不被任何物体遮挡,字体高度不小于12mm,该装置能够显示所有任务码及完成情况信息。搬运机器人只能使用一个装在搬运机器人内部的电源(电源种类不限,不能使用液体及对环境有腐蚀及污染的电源),比赛过程中(含调试)不能更换。比赛过程中,允许与笔记本电脑进行通讯,运行过程中不能触碰笔记本电脑,不能用任何方式对搬运机器人进行遥控。不允许对场地遮挡,仅允许垂直向下补光。
3)机械结构要求
自主设计并制造搬运机器人的机械部分,搬运机器人的行走方式、机械手臂的结构形式均不限制。比赛过程中(含调试)不能更换任何零部件。
4)外形尺寸及要求
搬运机器人(含机械手臂)最大外形尺寸满足铅垂方向投影不大于边长为300mm的正方形,高度不超过400mm,包括所有软质线路等都必须在此尺寸范围内方可参赛。允许搬运机器人的机械臂结构为可折叠形式,但出发后方可自行展开,展开后尺寸不受上述限制。
如果不符合上述各项要求,取消比赛资格;若已经参赛,发现或投诉并情况属实取消比赛成绩。
2.赛程安排
搬运机器人赛项由初赛和决赛组成。
初赛由任务命题文档、作品创意设计和现场初赛三个环节组成,根据初赛成绩及晋级比例确定晋级决赛的参赛队,初赛成绩不带入决赛。决赛由创新实践和现场决赛两个环节组成。各竞赛环节如表3-1所示。
表3-1 智能搬运赛项各环节
序号
环节
赛程
评分项目/赛程内容
1
第一环节
初赛
任务命题文档
2
第二环节
作品创意设计
3
第三环节
现场初赛
说明:产生决赛名单并现场发布任务命题
4
第四环节
决赛
创新实践
5
第五环节
现场决赛
3.对运行环境的要求
1)运行场地
比赛场地为2400mm×2400mm正方形平面区域(如图3-1所示),搬运机器人全部离开启停区后只能在灰色车道上行驶,进入其它颜色区域(除启停区)结束比赛。
比赛场地的行车道为灰色,中间十字灰色行车道宽度为400mm,中间对称的四个淡黄色区域尺寸为450×450mm,其余区域为亚光白色等浅色底色,赛道上设有黑色模拟障碍物的尺寸为φ50×100mm,数量和位置随机抽签放置。在比赛场地内,设置蓝色的启停区(2处)、原料区、粗加工区、暂存区、精加工区、成品区等区域。其中启停区用于搬运机器人往返的停放区域,原料区及二维码板的位置在规定范围内随机摆放,以比赛现场为准。初赛时,主要经过原料区、粗加工区和暂存区完成粗加工物料的搬运过程;决赛时,所涉及的区域、位置、形式、尺寸及相关参数等决赛现场公布。初赛各区域尺寸说明如表3-2所示,各区域的尺寸及装置的摆放位置会有一定偏差,以实际比赛现场为准,各参赛队的搬运机器人应适应这种变化。
图3-1 初赛赛场示意图
表3-2 初赛各区域尺寸说明表
序号
区域
尺寸说明
1
启停区
长×宽:300×300(mm)
2
原料区
顶面为直径300mm的圆盘,总高度80-100mm
3
暂存区、粗加工区
长×宽:580×150(mm)
原料区采用圆形电动转盘摆放物料,转盘的转向随机,停止位置为物料进入场地后的中间位置(停止位置会有一定的误差)。现场初赛竞赛场地内的原料区、粗加工区和暂存区位置如图3-1所示。原料区(如图3-2所示)一次可以均匀放置3个物料,物料中线呈120°夹角,转盘匀速的转动速度6-10秒/圈,每转停留次数和时间以现场为准。暂存区和粗加工区(如图3-3所示)表面上均有用于测量物料摆放位置准确程度的圆环,尺寸如表3-3和图3-4所示,其中φ为物料最大直径(单位:mm),φ1-φ5为圆环1-5环的外径,圆环线宽为1.5mm。圆环中间标有数字,物料放置时应按任务码的要求放置在对应的位置上。
图3-2 原料区示意图
图3-3 暂存区、粗加工区示意图
图3-4 圆环
表3-3 环号及环尺寸与分数对照表
环号
1环
(φ1)
2环
(φ2)
3环
(φ3)
4环
(φ4)
5环
(φ5)
6环
(φ6)
6环外及物料倾倒
外径尺寸
φ+3
φ1+5
φ2+7
φ3+10
φ4+10
φ5+10
分数
15
10
7
5
3
1
0
2)搬运的物料
搬运机器人所搬运物料的材料为3D打印ABS或PLA,物料尺寸不超过80mm,重量不超过100g。初赛物料颜色包括红色、黄色、蓝色、绿色、黑色、浅蓝等,其中红色、黄色、蓝色、绿色、黑色为ABS材料,浅蓝为PLA材料。每种颜色两个(现场比赛的物料可能会有一定色差,在一定范围内变化,参赛队应适应这种变化)。初赛时,通过扫描二维码方式确定需要搬运的三种不同颜色的物料,三种颜色的物料使用同一种形状(如图3-5所示)。
图3-5 初赛的物料形状
决赛时,搬运机器人待搬运物料相关信息及搬运任务的编码及获取方式等现场公布,形状及颜色有多种,为简单机械零件的抽象几何体(包括圆柱体、方形体、三角形、球体、锥体,以及组合体等),具体物料形状、尺寸等以决赛现场为准。
3)任务编码
搬运机器人的任务码由四组三位数组成,第一组三位数表示第一批三个物料的颜色和搬运顺序,第二组三位数表示第一批物料在粗加工区和暂存区的放置位置。第三组三位数表示第二批三个物料的颜色和搬运顺序,第四组三位数表示第二批物料在粗加工区的放置位置,四组三位数之间以“+”连接。颜色的编号如下:红色1、黄色2、蓝色3、绿色4、黑色5、浅蓝6。例如156+123+516+231,表示第一批搬运物料的顺序是红色、黑色、浅蓝,分别放置在粗加工区和暂存区的1、2、3号圆环上,第二批搬运物料的顺序是黑色、红色、浅蓝,放置在粗加工区的2、3、1号圆环上。
搬运机器人比赛中在每个赛场内侧垂直安装1个A4大小的二维码板(横放),其位置在规定范围内随机摆放,以实际比赛现场为准。二维码位于板的中间,尺寸为80×80mm(包含边框),用于搬运机器人读取任务编码(编码随机产生)。
4.赛项具体要求
1)初赛
(1)任务命题文档
按照任务命题文档模版要求,参赛队提交决赛任务命题方案,策划决赛场景和规划决赛场地(包括放物料的区域及位置、物料放置方式等),给出物料的形状、尺寸以及零件图(工程图和三维图)。
任务命题文档成绩不仅包括任务命题文档的内容质量符合命题规则,也包括文档的排版规范。
参赛队提交的文档雷同,文档中出现校名、姓名、队名、特殊标记符号等,文档成绩为0分。
(2)作品创意设计
依据创新性、美观性和结构合理性等评价指标对本赛项所有作品创意(含外形结构和内部结构)设计进行评价;
创新性主要从符合主题要求,搬运机器人的结构有新意、创新等方面评价;
美观性主要从整体美观性、外观协调性、布局合理性等方面评价;
合理性主要从零部件的加工制作、机构选择的合理性、拆卸是否方便以及实用性等方面评价。
(3)现场初赛
依据抽签确定的现场初赛上场顺序和现场使用的场地数进行检录,并现场抽签确定各参赛队现场初赛的场地号和出发位置。
参赛队进入比赛场地进行调试,调试时间剩余1分钟时,抽签确定物料搬运任务。调试时间剩余30s,各参赛队的搬运机器人停止在场地上运行,将搬运机器人放置在抽签确定的出发位置,待机发车。助理裁判按照抽签结果将二维码板放好,并将需要搬运的物料随机摆放至转盘上,启动转盘。调试时间结束后,现场裁判发出统一开始指令,计时开始。各参赛队启动搬运机器人,在规定时间内必须采用“一键式”启动方式(搬运机器人上必须有明确标识)启动搬运机器人,且只有一次启动机会。启动时间到没有启动,本轮比赛结束。在规定运行时间内,搬运机器人移动到二维码板前读取二维码,获得搬运任务(三种颜色物料的搬运顺序和放置位置),并将获得的任务码显示在显示装置上。然后,搬运机器人移动到原料区按任务码规定的顺序依次将原料区的第一批物料搬运到搬运机器人上,每次抓取1个,将物料放置到搬运机器人上之后才能抓取下一个。然后,搬运机器人携带物料(1-3个)运至粗加工区,并按任务码规定的顺序放置到规定的区域内,将第一批共三个物料搬运至粗加工区后,按照任务码规定的顺序将已放置在粗加工区的物料搬运到搬运机器人上并运至暂存区(搬运要求同前),按任务码规定的顺序将物料放置在暂存区规定的区域内。将第一批三个物料放置暂存区后,返回原料区;按任务码规定的顺序依次将原料区第二批的三个物料搬运到搬运机器人上,按照第一批物料的搬运流程依次将物料搬运到粗加工区及暂存区。第二批三个物料在暂存区只能在原来已经放置的物料上进行码垛放置,颜色要一致且第一批物料放置正确,完成任务后搬运机器人回到抽签确定的启停区,同时查看显示装置上完成任务的统计信息是否正确(抓取正确次数和放置正确次数)。粗加工区和暂存区平面正确放置的度量标准均以各自每级圆环外界垂直方向是否看到该圆环外圈来评分,码垛放置以是否平稳放置在已有的物料上来评分。
注意:在整个搬运过程中,不允许用手爪夹持物料运送,物料没有放置到搬运机器人上不能向下一个区域运行(本区域内不受限制),否则不计入成绩,但时间连续计算。
在规定的运行时间内,根据读取二维码的正确性、物料抓取顺序和物料放置顺序的正确数量,粗加工区的平面放置准确程度、暂存区物料放置的准确程度及码垛是否成功,搬运信息统计的正确性以及是否按时回到启停区等计算成绩。
每个参赛队有两次运行机会,取两次现场运行的最好成绩作为现场初赛成绩。
按初赛总成绩对参加初赛的参赛队进行排名,若参赛队初赛总成绩相同,则按现场初赛成绩得分高者优先排序。如无法区分排序,按运行时间(完成全部任务)短优先排序。如仍旧无法区分排序,则抽签决定。
2)决赛
(1)创新实践
依据领队会抽签确定的上场顺序,去掉未晋级决赛队伍后,形成新的决赛上场顺序(具体规则现场发布)并进行检录,按决赛上场顺序就坐。
在规定时间内,按照决赛现场发布的决赛任务命题,参赛队采用现场提供的装备、材料及软件平台等完成现场规定的任务。按照预约顺序或现场决赛上场轮次进行调试,调试结束按照要求检验作品、交作品并离场。对参赛队的技术能力、工程知识、诚信意识、协作意识等方面进行评价,给出该环节最终成绩。
决赛不仅要体现参赛队的创新设计能力,也要体现参赛队的工程实践能力,因此依据创新实践环节所要求完成的任务,决赛总成绩分为A、B、C三等级的先后排序,即A等级>B等级>C等级:①A等级:按命题要求用现场提供的设备、材料及软件平台等完成现场规定的任务并在后续任务中应用;②B等级:虽然按命题要求用现场提供的设备、材料及软件平台等完成现场规定的任务,但未在后续任务中应用;③C等级:没用现场提供的设备、材料及软件平台等完成现场规定的任务,取消后续决赛资格。
自带拆装工具、调试工具、相关设计软件、手提电脑等,以及舵机、传感器、标准件等相关备件,有安全隐患的物品和不允许带的物品不能带入创新实践环节现场,否则取消比赛资格。
相关具体要求,参见后期发布的创新实践环节说明。
(2)现场决赛
按照决赛上场顺序和现场使用的场地数进行检录,并抽签确定各参赛队现场决赛的场地号。
现场决赛流程参照现场初赛流程,各参赛队按照现场发布的决赛任务完成物料搬运任务。
每个参赛队有两次运行机会,取两次现场运行的最好成绩作为现场决赛成绩。
按现场决赛成绩对参加决赛的参赛队进行排名,若参赛队现场决赛成绩相同,则按现场运行成绩排序,分高者排序在前。如无法区分排序,按运行时间短优先排序。如仍旧无法区分排序,则抽签决定。
智能分拣赛项
本赛项立足智能制造、智慧分拣产业发展需求,紧扣国家“十五五”规划关于数字中国、新质生产力、人才强国等核心战略部署,实现以赛赋能、以赛促发展。
1.对参赛作品/内容的要求
本赛项要求参赛队自主设计并制作一款按照给定的货物和要求完成智能分拣的装置(简称:分拣装置)。该作品至少由储物盒、分拣机构、托盘三部分组成,三部分可以分别设计和制作,比赛时组合在一起;也可以作为一个整体进行设计和制作,具体结构由参赛队自行设计。除标准件外,非标零件应自主设计和制造,不允许使用购买的成品套件拼装而成。该装置实现各种货物的智能识别、分类与储存,而且该作品必须适应现场环境。
1)功能要求
分拣装置应具有货物的判别、分类并存放到相应的储物盒、统计和显示分拣相关信息等功能。具体要求如下:
(1)采用AI等相关技术,实现对货物的识别(颜色、形状、文字、图像、二维码等)、分类及存储。
(2)比赛时将所有待分拣的货物放置于托盘内,由智能分拣装置自动判别与分类,并存放到正确的储物盒内。
(3)分拣装置上需安装有一块仅具有显示功能的高亮显示屏,支持各种格式的图片播放,并能够显示分拣的各种信息及数据,如序号、图片及相关信息等。
2)电控及驱动要求
分拣装置所用传感器和电机的种类及数量不限,鼓励采用AI技术,所用控制系统种类不限。控制系统必须安装在比赛装置内,允许与笔记本电脑进行通讯,运行过程中不能触碰笔记本电脑,不能用任何方式对分拣装置进行遥控。该装置各机构只能使用随分拣装置装载的一个供电电源(即装在装置内部,电源种类不限,不能使用液体及对环境有腐蚀及污染等的电源),比赛过程中(含调试)不能更换。
3)机械结构要求
自主设计并制造分拣装置的机械部分,具体的结构形式均不限制,比赛过程中(含调试)不能更换任何零部件。
4)外形及尺寸要求
(1)分拣装置无论是整体式还是三部分组合式,其外形尺寸(长×宽×高)不超过350×350×450(mm)范围,具体形状不限。
(2)分拣装置应有六个单独的储物盒,储物盒尺寸和形状不限,必须保证分拣的货物(不超过4个)能够完全储存到储物盒中。
(3)分拣装置的托盘尺寸不小于160×160(mm),确保待分拣的货物可以放置其中。托盘边缘高度不小于10mm,防止货物从托盘中滑落。
如果不符合上述对参赛作品/内容的要求,取消比赛资格;若已经参赛,取消比赛成绩。
2.对运行环境的要求
1)运行场地
参赛作品所占用场地尺寸(长×宽)为500×500(mm)正方形平面区域内。
2)分拣的货物
分拣的货物包括各种常见几何体、常见颜色,货物上附有模拟污渍和缺陷的图形、文字、二维码等相关信息,货物的尺寸在40mm的正方形范围内(包括薄壁货物),分拣时要把形状、颜色以及信息完全一致的货物放置到同一个储物盒。初赛时的货物总数不少于12件,包括多种形状、多种颜色,种类不少于6种。
3.赛程安排
智能分拣赛项由初赛和决赛组成。初赛由任务命题文档、作品创意设计、现场初赛三个环节组成,根据初赛成绩及晋级比例确定晋级决赛的参赛队,初赛成绩不带入决赛。决赛由创新实践、现场决赛两个环节组成。各竞赛环节如表4-1所示。
表4-1 智能分拣赛项各环节
序号
环节
赛程
评分项目/赛程内容
1
第一环节
初赛
任务命题文档
2
第二环节
作品创意设计
3
第三环节
现场初赛
说明:产生决赛名单并现场发布任务命题
4
第四环节
决赛
创新实践
5
第五环节
现场决赛
4.赛项具体要求
1)初赛
(1)任务命题文档
按照任务命题文档模版要求,参赛队提交决赛任务命题方案,给出所策划货物分拣任务,包括货物总数量、货物的种类、全部货物的分拣时间、具体分拣要求等。
任务命题文档成绩不仅包括任务命题文档的内容质量符合命题规则,也包括文档的排版规范。
参赛队提交的文档雷同,文档中出现校名、姓名、队名、特殊标记符号等,文档成绩为0分。
(2)作品创意设计
依据创新性、美观性和结构合理性等评价指标对本赛项所有作品创意(含外形结构和内部结构)设计进行评价;
创新性主要从符合主题要求,外形结构和内部结构有新意、创新等方面评价;
美观性主要从整体美观性、外观协调性、布局合理性等方面评价;
合理性主要从零部件的加工制作、机构选择的合理性、拆卸是否方便以及实用性等方面评价。
(3)现场初赛
依据领队会抽签确定的现场初赛上场顺序和现场使用的场地数进行检录,并现场抽签确定各参赛队现场初赛的场地号。
参赛队进入比赛场地进行调试,调试时间剩余30s,各参赛队停止分拣装置的调试,开启电源,使设备处于待机模式,准备开始比赛。同时抽签确定各参赛队分拣的货物,并将货物随机放入托盘中(具体放置方式由现场裁判长决定),货物放置时的方向和位置随机,参赛队员不能自行触碰放入托盘的货物。调试时间结束,裁判下达比赛开始指令后,一键启动分拣装置,计时开始。分拣时,必须将形状相同且颜色相同的货物分拣到同一个储物盒内,货物必须全部进入储物盒。分拣装置将一件货物分拣并存放至储物盒后,显示屏将显示分拣的相关信息统计:包括序号、具体的货物名称以及图片、分拣成功的总数量,完成后才能分拣下一件货物,直至完成所有货物的分拣。超过15秒分拣装置没有动作或没有显示本次分拣信息,本轮比赛结束。
信息示例:
序号
货物名称
图片
分拣成功总数量
1
五棱柱
1
2
正四面体
2
每个参赛队可以有两次运行机会,取两次运行的最好成绩作为现场初赛成绩。
按初赛总成绩对参加初赛的参赛队进行排名,若参赛队初赛总成绩相同,则按现场初赛成绩得分高者优先排序,如仍旧无法区分排序,按运行时间(完成全部任务)短优先排序,如仍旧无法区分排序,则抽签决定。
2)决赛
(1)创新实践
依据领队会抽签确定的上场顺序,去掉未晋级决赛队伍后,形成新的决赛上场顺序(具体规则现场发布)并进行检录,按决赛上场顺序就坐。
在规定时间内,按照决赛现场发布的决赛任务命题,参赛队采用现场提供的装备、材料及软件平台等完成现场规定的任务。按照预约顺序或现场决赛上场轮次进行调试,调试结束按照要求检验作品、交作品并离场。对参赛队的技术能力、工程知识、诚信意识、协作意识等方面进行评价,给出该环节最终成绩。
决赛不仅要体现参赛队的创新设计能力,也要体现参赛队的工程实践能力,因此依据创新实践环节所要求完成的任务,决赛总成绩分为A、B、C三等级的先后排序,即A等级>B等级>C等级:①A等级:按命题要求用现场提供的设备、材料及软件平台等完成现场规定的任务并在后续任务中应用;②B等级:虽然按命题要求用现场提供的设备、材料及软件平台等完成现场规定的任务,但未在后续任务中应用;③C等级:没用现场提供的设备、材料及软件平台等完成现场规定的任务,取消后续决赛资格。
自带拆装工具、调试工具、相关设计软件、手提电脑等,以及备有舵机、传感器、标准件等相关备件,有安全隐患的物品和不允许带的物品不能带入创新实践环节现场,否则取消比赛资格。
相关具体要求,参见后期发布的创新实践环节说明。
(2)现场决赛
按照决赛上场顺序和现场使用的场地数进行检录,并抽签确定各参赛队现场决赛的场地号。
现场决赛流程参照现场初赛流程,各参赛队按照现场发布的决赛任务完成物品的分拣任务。
每个参赛队有两次运行机会,取两次现场运行的最好成绩作为现场决赛成绩。
按现场决赛成绩对参加决赛的参赛队进行排名,若参赛队现场决赛成绩相同,则按现场运行成绩排序,分高者排序在前。如无法区分排序,按运行时间短优先排序。如仍旧无法区分排序,则抽签决定。
智能救援赛项
本赛项紧扣十五五 “应急管理现代化”要求,聚焦突发灾害、事故救援场景,突出智能技术在应急领域的落地应用。
1.对参赛作品/内容的要求
本赛项要求参赛队自主设计并制作一台在指定模拟救援场景内按照要求完成救援任务的智能救援机器人(简称:救援机器人)。除标准件外,非标零件应自主设计和制造,不允许使用购买的成品套件拼装而成。每场比赛同时上场两个队各一台救援机器人,要求救援机器人能够在保护自己免受对方干扰和碰撞的情况下,将尽可能多的救援目标转运至指定的安全区内,而且该作品必须适应现场环境。
1)功能要求
在比赛过程中,救援机器人必须采用自主运行模式,应具备高速移动、避障、越障、救援目标的搜索与转运、对象的识别和信息获取(二维码、条码、文字、图像、形状、颜色、温度、振动等),并具有碰撞保护、失控保护等功能。
2)电控及驱动要求
救援机器人所用传感器和电机的种类及数量不限,比赛过程中不能更换任何电子元器件。允许与笔记本电脑进行通讯,运行过程中不能触碰笔记本电脑,不能用其他任何方式对救援机器人进行遥控。救援机器人只能使用一个随机器人装载的电源(即装在搬运机器人内部,电源种类不限,不能使用液体及对环境有腐蚀及污染等的电源),比赛过程中(含调试)不能更换电源。
3)机械结构要求
自主设计并制造救援机器人的机械部分,应方便拆装和更换。
两台救援机器人在同一场地比赛,相互间可能会产生接触和碰撞。救援机器人结构应具有一定强度,提升救援机器人的抗干扰能力,从而保护救援机器人内部零件和电子元器件等在受到碰撞、翻倒、跌落等情况下仍然不影响正常工作,比赛过程中(含调试)不能更换任何零部件。
4)外形尺寸、重量及颜色要求
救援机器人重量不超过1.5千克,出发时的最大外形尺寸(铅垂方向投影)不大于300mm×300mm(长×宽),高度不超过200mm,包括所有软质线路等都必须在此尺寸范围内方可参赛。禁止在救援机器人的外表面装饰有误导性图案及救援目标颜色。
5)安全性要求
禁用有伤害、破坏、易燃、易爆等危险机构或装置。
不允许使用EMP 发生器等任何可以干扰对方的电子干扰设备,以及强光、激光等妨碍视线或视力的发射器。
救援机器人除行驶轮以外的所有露在救援机器人外的高速旋转的结构件必须采用非金属材质,禁止使用可能造成人身伤害的锋利结构。
如果不符合上述各项要求,取消比赛资格;若已经参赛,取消比赛成绩。
2.赛程安排
救援机器人赛项由初赛和决赛组成。
初赛由任务命题文档、作品创意设计以及现场初赛三个环节组成,根据初赛成绩及晋级比例确定晋级决赛的参赛队,初赛成绩不带入决赛。决赛由创新实践、现场决赛两个环节组成。各竞赛环节如表5-1所示。
表5-1 智能救援赛项各环节
序号
环节
赛程
评分项目/赛程内容
1
第一环节
初
赛
任务命题文档
2
第二环节
作品创意设计
3
第三环节
现场初赛
说明:产生决赛名单并现场发布任务命题
4
第四环节
决
赛
创新实践
5
第五环节
现场决赛
3.对运行环节的要求
1)运行场地
本赛项的运行场地控制在3000mm×3000mm正方形平面区域(以现场提供为准)(如图5-1所示),救援机器人只能在场地内行驶,场地四周有一定厚度(小于20mm)和高度(小于100mm)的相对坚固的围栏。赛场主要由出发区、安全区、障碍区、各种路面和救援目标组成;出发区分成1、2、3、4号出发区,颜色为洋红,现场抽签确定出发位置;安全区是双方把救援目标运送到安全地方的区域,其颜色分为红色及蓝色两种,比赛中抽签确定双方各自的颜色,安全区分成物资区和伤员区,各占安全区的二分之一,中间隔板宽度20mm。安全区面向救援场地的围栏截面为直角三角形,颜色为紫色(如图5-2所示),便于从外面将救援目标运送进去。出发区前有长方形减速带3根,间隔50mm放置,具体尺寸如图5-3所示。
图5-1 救援机器人现场运行示意图
图5-2 安全区围栏示意图
图5-3 减速带示意图
2)救援目标
场地上的救援目标包括普通物资救援目标、核心物资救援目标、伤员救援目标三类及危险目标,总数量不超过40个,各种目标可以是不同的抽象几何体及其组合(包括圆柱体、方形体、三棱锥、球体、锥体等)或物品微缩体,其最大尺寸不超过140mm和重量不超过800g。普通物资救援目标、核心物资救援目标、伤员救援目标均为双方的公共救援目标,危险目标不属于救援目标。初赛时,所有目标采用3D打印ABS/PLA材料制作,其中8个普通物质救援目标(绿色,边长40mm的正方体)、4个核心物质救援目标(黑色,边长40mm的正三棱锥),4个伤员救援目标(橘色-PLA),长宽高分别为80mm、40mm、40mm的长方体),4个危险目标(浅蓝,边长40mm的正方体),实际颜色和尺寸会有一定偏差,以现场使用的目标为准。各种目标摆放位置及姿态如图5-1所示。决赛时,各目标的数量、形状、颜色、重量、大小和摆放位置及任务要求均现场公布。
3)竞赛提供的设备
在创新实践环节,将提供220V交流电,以及3D打印、激光切割、PCB打印机、数控加工等设备及相应材料,竞赛所需的笔记本电脑、相关软硬件、零部件、元器件以及安装调试工具等各参赛队自备。
4.赛项具体要求
1)初赛
(1)任务命题文档
按照任务命题文档模版要求,参赛队提交决赛任务命题方案,策划决赛场景和规划决赛场地(包括安全区、出发区,三种救援目标的各自数量、形状、材质、颜色、重量、大小、位置和姿态等),以及救援机器人转运救援目标的方式等,保证在创新实践环节中必须进行救援机器人相关零部件的设计及制造。
任务命题文档成绩不仅包括任务命题文档的内容质量符合命题规则,也包括文档的排版规范。
参赛队提交的文档雷同,文档中出现校名、姓名、队名、特殊标记符号等,文档成绩为0分。
(2)作品创意设计
依据创新性、先进性和可行性等评价指标对本赛项所有作品创意(含外形结构和内部结构)设计进行评价。
创新性主要从符合主题要求,外形和内部结构有新意、创新等方面评价;
美观性主要从整体美观性、外观协调性、布局合理性等方面评价;
合理性主要从零部件的加工制作、机构选择的合理性、拆卸是否方便以及实用性等方面评价。
(3)现场初赛
按照现场使用的场地数及抽签确定的现场初赛上场顺序进行检录,抽签确定对阵方、场地号、红蓝方及出发位置。
每支参赛队最多各派两名队员进入比赛场地进行调试。调试时间剩余30s,所有救援机器人停止在场地上运行,将救援机器人放置在抽签确定的出发区,等待发车,同时助理裁判将各类目标摆放好。
调试时间结束,现场裁判发出统一开始指令,参赛队一键启动救援机器人,计时开始,各参赛队救援机器人在规定启动时间内必须离开出发区,否则本轮比赛结束。在规定运行时间内,两支参赛队的救援机器人出发后,必须将场地上一个普通物质救援目标(多于一个无效)单独转运至本队安全区的物资区围栏内侧后,才可以转运其它所有救援目标到本队的安全区。之后,救援机器人一次转运救援目标的数量不超过3个,超过3个无效。可以同时转运普通物质救援目标和核心物质救援目标。伤员救援目标必须单独转运且一次只能转运1个,不得转运危险目标至安全区。禁止抓取救援目标及将救援目标放置在机器人上。转运至安全区的无效救援目标将被取出重新随机放置在场地中央。救援机器人不能进入对方安全区,不能将对方安全区内的救援目标以任何方式使其离开安全区,否则比赛结束;双方不能主动恶意进攻对方;两台救援机器人发生接触时长超过10秒强制分离,并放置在各自出发区继续运行,计时不中断。规定运行时间到或救援目标被全部移至安全区内(不含围栏上),均比赛结束。
比赛过程中(含调试),救援机器人不得损坏场地等赛场设施,为了避免损坏比赛相关设施,裁判员有权终止比赛。若出现场地等被破坏,取消比赛资格。
现场比赛前,采用随机抽签产生每个参赛队2-3场比赛,按照最后安全区的救援目标数量及“评分规则”计算参赛队每场比赛成绩,每个参赛队所有场次成绩的平均值作为现场初赛成绩。
按初赛总成绩对参加初赛的参赛队进行排名。若参赛队初赛总成绩相同,则按现场初赛成绩得分高者优先排序。如无法区分排序,按现场初赛期间所有轮次比赛完成救援目标总数多优先排序。如仍旧不能区分名次顺序,则抽签决定。
2)决赛
(1)创新实践环节
抽签确定现场决赛上场顺序。
在规定时间内,按照决赛现场发布的决赛任务命题,参赛队对救援机器人零部件进行设计及优化,并采用现场提供的装备、材料及软件平台等完成现场的规定任务。按照预约顺序或现场决赛上场顺序进行调试,调试结束按照要求检验作品、交作品并离场。对参赛队的技术能力、工程知识、诚信意识、协作意识等方面进行评价,给出该环节最终成绩。
决赛不仅要体现参赛队的创新设计能力,也要体现参赛队的工程实践能力,因此依据创新实践环节所要求完成的任务,决赛总成绩分为A、B、C三等级的先后排序,即A等级>B等级>C等级:①A等级:按命题要求用现场提供的设备、材料及软件平台等完成现场规定的任务,并在后续任务中应用;②B等级:虽然按命题要求用现场提供的设备、材料及软件平台等完成现场规定的任务,但未在后续任务中应用;③C等级:没用现场提供的设备、材料及软件平台等完成现场规定的任务,取消后续决赛资格。
自带拆装工具、调试工具、相关设计软件、手提电脑等,以及备有舵机、传感器、标准件等相关备件,有安全隐患的物品和不允许带的物品不能带入创新实践环节现场,否则取消比赛资格。
相关具体要求,参见后期发布的创新实践环节说明。
(2)现场决赛
按照创新实践环节确定的现场决赛上场顺序进行检录,现场抽签确定现场决赛的场地号、红蓝方、对阵方及出发位置。
现场决赛参照现场初赛流程和转运规则,各参赛队按照现场发布的决赛任务完成救援目标转运任务。
按决赛总成绩对参加决赛的参赛队进行排名。若参赛队决赛总成绩相同,则按现场决赛成绩得分高者优先排序。如无法区分排序,按完成救援目标数多优先排序。如仍旧无法区分排序,则抽签决定。
第三部分 虚拟仿真赛道
飞行器设计仿真赛项
本赛项围绕智造强国目标,突出“面向国家重大需求的飞行器设计与运用探索”,充分注重联合高校、航空航天工业部门、需求与运用部门等单位共同参与,实现产教融合协同育人。
1.对参赛作品/内容的要求
本赛项包括“航空救援”和“协同对抗”两个任务,参赛队总成绩由两个任务的加权成绩获得,采用百分制计算方式,“航空救援”任务成绩占50%、“协同对抗”任务成绩占50%。
总成绩=航空救援任务成绩×50%+协同对抗任务成绩×50%
根据两个任务的总成绩确定参赛队名次,得分高者为优胜。出现总成绩相同的情况下,用时短者为优胜。
任务1:航空救援
基于假想的典型航空应急救援虚拟任务场景,参赛队以航空救援队的身份,面对多种险情需求,完成救援任务。每个参赛队需要派出3名队员操作系统,包括1名指挥员和2名飞行员。指挥官负责观察全局,分析态势,制定救援计划,并实时指挥协调直升机、无人机等救援飞行器;飞行员负责驾驶直升机,依据救援计划奔赴各灾区,实施救援,如图6-1所示。每轮救援任务结束后,系统自动生成参赛队的任务效能值。
图6-1 航空救援任务
参赛队可根据竞赛时间要求,在系统中进行多次仿真。系统自动选择最佳结果作为该任务的成绩。
任务2:协同对抗
基于假想的典型红蓝双方对抗虚拟任务场景,完成“人-机”对抗的任务。每个参赛队需要派出3名队员操作系统,包括1名指挥员和2名飞行员,指挥员选择指挥端,2名飞行员各选择1架概念飞行器,并调整其武器参数,随后进入同一任务场景,如图6-2所示。指挥员观察红蓝双方态势,及时为队友提供提示及指挥。2名飞行员则以第一人称视角操控飞行器进行协同对抗任务,每局对抗任务结束后,系统自动生成参赛队的任务效能值。
参赛队可根据竞赛时间要求,在系统中进行多次仿真。系统自动选择最佳结果作为该任务的成绩。
图6-2 协同对抗任务
2.对运行环境的要求
参赛队自备计算机设备,安装竞赛平台软件,并连接互联网进行比赛,具体要求如表6-1所示。
表6-1 自备计算机的软硬件要求
要求项
要求说明
硬件要求
(建议配置)
处理器Intel ® Core i5 520M @ 2.4GHz及以上
内存8GB及以上
硬盘2G及以上存储空间
显卡3060系列或者更高配置
标准键盘和鼠标
系统要求
Windows 10及以上系统
软件要求
先进飞行器设计运用平台
下载地址:https://jointcup.buaa.edu.cn/
通过“先进飞行器设计运用平台”发布各阶段竞赛任务场景。
3.赛程安排及要求
本赛项是在校赛任务基础上拓展出省赛任务,在省赛任务基础上拓展出国赛任务。在规定的校赛时间内,在竞赛平台上进行多次仿真,平台自动选择最佳结果作为参赛队的校成绩。在规定的省赛时间内,在竞赛平台上进行多次仿真,平台自动选择最佳结果作为参赛队的省赛成绩。在国赛比赛现场,通过竞赛平台发布国赛任务,在规定的国赛时间内,在竞赛平台上进行多次仿真,平台自动选择最佳结果作为国赛成绩。
校级成绩不带入省级,省级成绩不带入国赛。
智能网联汽车设计赛项
为了培养智能网联汽车及相关专业学生的设计与开发能力,提升其实践能力和创新意识,本赛项紧密贴合产业实际,以产业级智能网联测试平台作为竞赛平台,选手自主开发特定场景下的决策和控制算法,实现虚拟仿真行驶环境下虚拟车辆的自动行驶,以自动行驶的水平作为竞赛指标。
本赛项重点考察学生综合运用所学专业知识进行汽车自动驾驶算法设计的能力,以及应用虚拟仿真技术解决复杂工程问题的能力,锻炼和提升学生的专业水平、协作意识、创新精神、系统思维以及实践能力等综合素养。
1.对参赛作品/内容的要求
使用python或C++自主开发智能网联车辆自动驾驶决策和控制算法,利用竞赛平台提供的虚拟车载传感器环境感知信息(包括路侧设施信息等),操纵车辆动力学模型在组委会提供的场景工况中进行自动驾驶功能测试。参赛队的自动驾驶算法需要按照给定的标准协议与竞赛平台进行连接并运行。
本赛项内容由驾驶辅助功能测试场景(简称:ADAS)和无人驾驶功能测试场景组成,其测试成绩也由这两个部分组成。
ADAS以辅助驾驶单一功能测试为竞赛内容。ADAS测试场景由自动紧急制动功能(AEB)、车道保持功能(LKA)以及自动泊车功能(APA)等三类测试场景(赛题)组成,以上单一功能可以单独设计算法,也可以设计综合算法。无人驾驶功能测试场景以复杂场景下的自动驾驶算法测试为竞赛内容。
测试场景类型及说明如下:
1)静态场景下的车辆规控任务
核心测试目标:验证规控算法对静态目标的识别转化能力、基础路径规划与精准控制能力,无动态干扰,重点考核“感知结果应用→决策指令→控制执行”的基础链路完整性。其任务列表如表7-1所示。
表7-1 基于静态场景的规控任务列表
序号
场景名称
规控算法核心任务
01
限速标志
识别及响应
1.基于静态限速标识,决策车速调整目标;2.规划平稳减速路径;3.控制车速稳定在限速范围内。
02
机动车信号灯识别及响应
1.基于信号灯状态(红/绿/黄),决策通行/停止指令;2.规划路口停止位置;3.绿灯起步时控制车速递增。
03
车道线
识别及响应
1.基于静态车道线(直道/弯道)信息,决策车道保持目标(直道居中、弯道沿轨迹行驶);2.规划车道内微调路径;3.控制转向角度平稳。
04
停止线
识别及响应
1.基于停止线信息,决策停止时机(根据当前车速计算减速距离,避免急刹);2.规划减速路径(从识别停止线到停车,行驶距离与车速匹配);3.控制车辆精准停在停止线前。
05
ADAS-
垂直泊车
1.将静态车位线、周边障碍物(如相邻车辆)感知结果转化为泊车路径;2.规划无碰撞泊车轨迹(含转向角度、车速控制);3.控制车辆精准停靠(控制车身与车位线偏差,无剐蹭风险)。
06
ADAS-
平行泊车
1.基于静态车位标识与周边静态物体,规划“切入式”泊车路径;2.控制车辆完成多轮转向协调(避免后轮压线);3.停靠后车身居中。
2)单一目标干扰下场景下的车辆规控任务
核心测试目标:验证规控算法对单一动态目标的轨迹预测能力、简单决策逻辑与协同控制能力,动态目标行为可预测,重点考核“目标轨迹预测→决策优先级→控制适配”的链路合理性。其任务列表如表7-2所示。
表7-2 单一目标干扰场景下的规控任务列表
序号
场景名称
规控算法核心任务
07
ADAS-前方车辆静止
1.预测前方静止车辆轨迹(固定位置),决策“绕开”或“等待”指令(无绕行空间时等待,有空间时规划单侧绕行动线);2.绕开时控制横向偏移;3.等待时控制车距。
08
ADAS-前方车辆制动
1.预测前方车辆制动轨迹(匀减速至停止),决策“跟随制动”指令;2.规划跟车减速路径;3.控制制动强度。
09
ADAS-前方行人横穿
1.预测行人横穿轨迹(匀速直线),决策“紧急避让”指令;2.规划避让路径(优先减速,减速无效时小幅绕行);3.控制车速。
10
前方障碍物起步
(补充对应)
1.识别前方静态障碍物(如石墩),决策“起步+绕开”指令;2.规划起步后绕行动线(从静止到匀速,绕行时横向平稳过渡);3.控制起步加速度与绕向转向角度。
11
稳定跟车
(补充对应)
1.预测前车行驶轨迹(匀速/匀加速/匀减速),决策“跟车”指令;2.规划跟车路径;3.控制车速动态适配。
12
弯道内跟车
1.预测前车在弯道内的行驶轨迹(结合弯道曲率、前车转向角度、车速,判断前车是否沿理想轨迹行驶),决策“弯道跟车+轨迹适配”指令;2.规划弯道跟车路径;3.控制车速与转向。
13
左侧车辆
通行起步
1.预测左侧车辆起步轨迹(从静止到匀速),决策“等待左侧车辆通行后起步”指令;2.规划起步时机;3.控制起步过程(平稳加速,无抢行)。
14
上坡-下坡路跟车
1.结合坡度预测前车轨迹(上坡减速、下坡加速),决策“坡度适配跟车”指令;2.规划跟车路径;3.控制动力/制动。
15
停-走功能
1.预测前车“停车-起步”循环轨迹,决策“同步停走”指令;2.规划停走路径;3.控制车速波动。
3)多目标协同下的复杂动态环境下的车辆规控任务
核心测试目标:验证规控算法对多动态目标的轨迹预测、优先级判断与协同决策能力,符合日常交通规律,重点考核“多目标冲突化解→路径动态调整→控制协同适配”的逻辑合理性。其任务列表如表7-3所示。
表7-3 多目标协同下的复杂动态环境的规控任务列表
序号
场景名称
规控算法核心任务
16
ADAS-车道保持-直道车道偏离抑制
1.同时预测本车道行驶轨迹、周边车道车辆正常行驶轨迹,决策 “车道保持+动态监控”指令;2.规划车道内微调路径,同时预留应急避让空间;3.控制转向。
17
ADAS-车道保持-弯道车道偏离抑制
1.结合弯道曲率预测车辆理想轨迹、对向/同向车辆轨迹,决策“弯道沿迹行驶+避撞”指令;2.规划弯道行驶路径;3.控制转向与车速。
18
ADAS-车道保持-车道居中控制
1.预测多车道环境下本车道边界、邻车道车辆轨迹,决策“车道居中+邻车监控”指令;2.规划居中行驶路径;3.控制横向位置。
19
跟车时前车切出
1.同时预测前车切出轨迹(向左侧/右侧变道)、后方车辆跟车轨迹,决策“前车切出后加速/保持车速”指令;2.规划前车切出后的行驶路径(避免因加速过快与后方车辆冲突);3.控制车速。
20
跟车时邻车道车辆切入
1.预测邻车道切入车辆轨迹(切入速度、角度)、本车原跟车轨迹,决策“减速避让”指令;2.规划减速路径;3.控制车速。
21
避让故障车辆变道
1.预测前方故障车辆静态位置、邻车道车辆行驶轨迹,决策“变道避让”指令(判断邻车道是否有安全变道空间);2.规划变道路径;3.控制变道动作。
22
避让事故车辆变道
1.预测前方事故车辆位置、邻车道车辆轨迹,决策“优先变道+低速通过”指令;2.规划变道路径;3.控制变道与车速。
23
临近车道有车变道
1.预测本车变道路径、临近车道车辆行驶轨迹,决策“判断变道时机”指令;2.规划变道路径;3.控制变道动作。
24
前方车道减少变道
1.预测车道减少区域(如三车道变两车道)、多方向车辆变道轨迹,决策“提前变道+有序排队”指令;2.规划变道路径;3.控制变道与车速。
25
无信号灯路口非机动车冲突通行
1.预测非机动车通行轨迹(如横向横穿)、本车通行轨迹,决策“礼让非机动车”指令;2.规划路口行驶路径;3.控制车速。
26
行人和非机动车通行
1.分别预测行人(匀速横穿)、非机动车(匀速行驶)轨迹,决策“优先避让行人”指令;2.规划避让路径;3.控制车速。
27
行人违章
通行
1.预测行人违章轨迹(如闯红灯横穿)、周边正常行驶车辆轨迹,决策“紧急减速+停止”指令;2.规划紧急避让路径;3.控制停车位置。
28
非机动车
违章通行
1.预测非机动车违章轨迹(如逆行)、本车行驶轨迹,决策“减速+小幅绕行”指令;2.规划绕行路径;3.控制车速与转向。
4)极端场景下的车辆规控任务
核心测试目标:验证规控算法对低概率突发风险、非常规目标的应急决策与鲁棒控制能力,含基础Corner case,重点考核“风险预判→应急决策→控制容错”的快速响应能力。同时,验证规控算法对系统难以处置的极端场景的自定义决策与创新控制能力,含高难度Corner case(多因素叠加),重点考核“无成熟方案下的决策创新→控制策略适配→风险最小化”的核心能力。其任务列表如表7-4所示。
表7-4 极端场景下规控任务列表
序号
场景名称
规控算法核心任务
29
路口车辆冲突通行
1.预测无信号灯路口多方向车辆(直行、左转、右转)轨迹,决策“通行优先级判断”指令(如让右方来车先行);2.规划路口通行路径;3.控制通行动作。
30
拥堵路口通行
1.预测拥堵场景下多车加塞轨迹、前车急刹轨迹,决策“低速跟车+防加塞”指令;2.规划拥堵跟车路径;3.控制车速与制动。
31
群体行人通行
1.预测群体行人分散轨迹、本车行驶轨迹,决策“停止等待”指令;2.规划等待路径;3.控制停车与起步。
32
群体非机动车通行
1.预测群体非机动车(如电动车队)混乱行驶轨迹(并行、变道),决策“低速跟随+避让”指令;2.规划避让路径;3.控制横向位置(遇非机动车靠近时,微调至车道边缘,无剐蹭风险)。
33
行人折返通行
1.预测行人“横穿-突然折返”轨迹,决策“紧急制动+停止”指令;2.规划应急避让路径;3.控制制动强度。
34
事故工况-对向冲突
1.预测对向车辆越线冲突轨迹(突发越线)、本车行驶轨迹,决策“紧急避让+减速”指令(优先向本车道内侧避让,避免驶入对向车道);2.规划避让路径;3.控制转向与制动。
35
事故工况-冲突对象突然出现
1.预测冲突对象(如突然闯入的行人/障碍物)突发轨迹,决策“极限避让”指令(无避让空间时紧急制动);2.规划应急路径;3.控制执行。
36
系统无法处置的场景
1.针对“多车连环追尾+暴雨+毫米波雷达失效”多因素叠加场景,自定义决策逻辑;2.创新控制策略(如采用“分段减速”,避免打滑);3.风险最小化。
37
自动紧急避让
1.针对“突发障碍物(如掉落的货车轮胎)+后方车辆逼近+结冰路面”场景,自定义决策(如判断避让空间不足时,采用“轻微转向+强力制动”组合策略,避免抱死);2.创新控制;3.应对多风险。
5)多场景串联下的车辆规控任务
核心测试目标:验证规控算法在多场景串联下的连续决策、动态路径调整与长周期控制稳定性,可能含复合型Corner case,重点考核“场景切换→决策衔接→控制一致性”的综合能力。其任务列表如表7-5所示。
表7-5 多场景串联下的规控任务列表
序号
场景名称
规控算法核心任务
38
避让障碍物变道
1.串联“识别前方障碍物(静态)→预测邻车道车辆轨迹(动态)→决策变道避让→规划变道路径→控制变道动作”全流程;2.确保各环节决策衔接;3.控制一致性。
39
避让低速行驶车辆变道
1.串联“感知低速车辆(动态)→预测邻车道车辆轨迹→决策变道→规划变道与加速路径→控制变道与车速”流程;2.决策逻辑连贯(如判断低速车辆速度比本车低20km/h时,立即触发变道评估);3.控制适配(变道后加速至原车速,加速度≤2m/s²,无超速)。
40
无信号灯路口车辆冲突通行
1.串联“识别路口边界(静态)→预测多方向车辆轨迹(动态)→判断通行优先级→规划路口通行路径→控制车速与转向”流程;2.应对多目标冲突(如同时有直行和左转车辆时,优先让行左转车辆);3.控制稳定性。
41
连续赛道(含虚实融合)
1.串联“直道跟车→弯道车道保持→路口信号灯响应→避让低速车辆”多场景,决策逻辑动态切换;2.长周期控制;3.无场景切换延迟;4.ROS小车行驶平稳(决赛时)。
参赛队根据车辆的动力学特性、传感器的感知数据以及功能场景要求等,也可以设计开发一套综合性自动驾驶决策和控制算法,以应对所有测试要求。组委会提前给出一套包含所有元素的训练题目,供参赛队调试算法。
国赛增设基于ROS系统的自动驾驶决策与控制算法设计内容,驱动自动驾驶ROS小车在场景地图内完成路径行驶,进而完成智能网联汽车虚实融合测试任务。
仿真场景参考某国家级智能网联汽车测试示范区的真实道路进行还原设计,如图7-1所示。该场景涵盖城市快速路、城市主干道、城市次干道、城市支路、环岛、单行道、右转专用道、机非混行道、潮汐车道、左转待转区、信号灯路口、无信号灯路口、曲线行驶道、路侧停车路段、隧道及乡村道路等全类型道路;沙盘地图按1:10比例缩放,比赛阶段将选取其中1/4的区域作为赛事专用地图。
图7-1 基于某国家级智能网联汽车测试示范区开发的仿真场景
2.对运行环境的要求
1)运行场地
线上或线下机房。现场计算机房以及协办方场地(虚实融合)进行,决赛的现场答辩在会议室进行。
2)竞赛平台
参赛队请指派队长(其他队员操作视为无效)登录竞赛平台完成赛队信息注册登记,竞赛平台由注册平台、仿真系统及裁判系统三部分构成。其中,仿真系统涵盖可组态虚拟仿真道路环境、车辆动力学模型、算法标准接口、竞赛过程记录管理及评分跳转页面等核心功能模块。
(1)注册平台
参赛注册链接:https://dc.nevc.com.cn:4430/competition/icvsim/srs/
竞赛平台可以查看赛项信息通知、赛队信息及赛队成绩,如图7-2所示。
图7-2 竞赛平台展示界面
(2)仿真系统及接口说明
图7-3 自动驾驶仿真系统登录界面
仿真系统的登录界面如图7-3所示,虚拟仿真道路环境类型如表7-6所示。
表7-6 虚拟仿真道路环境类型
序号
目标物类型
输入渠道
备注
1
可移动目标
传感器API
获取范围:详见下方图示阴影部分,具体后续介绍。
2
道路标志、交通标志、车道信息、轨迹信息等
高精地图API
获取范围:无限制,具体后续介绍
3
红绿灯信号
红绿灯API
获取范围:无限制,具体后续介绍
虚拟仿真道路环境参数如表7-7所示。
表7-7 虚拟仿真道路环境参数
参数类型
中文名称
英文名称
参数格式
参数说明
车道线
唯一标识
id
int
车道唯一标识
车道线
ESimOne_
Lane_Type
枚举
车道线检索关键词
车道线类型
Type
String
SolidLine对应实线
车道线类型
Type
String
DashLine对应虚线
车道线路径
linePoints
SimOne_Data_Vec3f
组成车道线的点列表
左右邻接车道ID
laneLeftID
laneRightID
int
左侧右侧邻接车道ID
前后邻接车道
lanePredece
ssorID
laneSuccess
orID
Int array
当前道路前向车道与后继车道
车道线信息
SimOne_Data
LaneLineInfo
结构体
车道线消息:类型,颜色,拟合曲线等
停车位
唯一标识
id
int
泊车位唯一标识
标线所在面
side
SSD::SimString
标线所在侧面
位置坐标
pt
SSD::SimPoint3D
车位标记点的位置坐标
行驶方向向量
heading
SSD::SimPoint3D
车位标记点的行驶方向向量
边界点列表
boundaryKnots
SSD::Sim
Point3DVector
停车位的边界点列表,顺序为
[knot_a,knot_b,knot_c,knot_d],沿逆时针方向排列
交通灯
ID
opendriveLightId
int
OpenDRIVE红绿灯ID
位置X
posX
float
交通灯所在为位置X坐标
位置Y
posY
float
交通灯所在为位置Y坐标
位置Z
posZ
float
交通灯所在为位置Z坐标
偏航角
oriZ
float
判断路灯朝向
状态
State
ESimOne TrafficLight_Status
R、G、Y分别对应红、绿、黄。
虚拟仿真目标参数如表7-8所示。
表7-8 虚拟仿真目标参数
参数类型
中文名称
英文名称
参数格式
参数说明
主车参数
名称
Item_name
String
车辆名称
速度(x/y/z方向)
velX/velY/velZ
float
车辆速度
加速度(x/y/z方向)
accelX/accelY/accelZ
float
车辆加速度
方向盘
steering
float
车辆方向盘转角
位置X
posX
float
车辆后轴中心位置X坐标
位置Y
posY
float
车辆后轴中心位置Y坐标
位置Z
posZ
float
车辆后轴中心位置Z坐标
俯仰角
oriY
float
判断车辆朝向
偏航角
oriZ
float
判断车辆朝向
翻滚角
oriX
float
判断车辆朝向
油门
Throttle
Float64
车辆油门状态
刹车
Brake
Float64
车辆刹车状态
感知障碍物列表
objects
SimOne_Data_Sensor Detections_
Entry
感知障碍物集合
主车参考行驶轨迹线
wayPoints
SimOne_Data_
WayPoints
车辆预设行驶轨迹
时间戳
timestamp
long
long
仿真时间戳
挡位
gear
int
车辆挡位(控制前进方向)
感知的车道线的数据
(左/中/右/左左/右右)
l_Line/c_Line/r_Line/ll_Line/rr_Line
SimOne_D
ata_Lane
LineInfo
感知车道线列表信息
感知物参数
类型
ESimOne_Obstacle_Type
枚举类
包含的各种障碍物类型
速度(x/y/z方向)
velX/velY/velZ
float
感知物速度
加速度(x/y/z方向)
accelX/accelY/accelZ
float
感知物加速度
位置X
posX
float
感知物位置X坐标
位置Y
posY
float
感知物位置Y坐标
位置Z
posZ
float
感知物位置Z坐标
俯仰角
oriY
float
判断感知物朝向
偏航角
roiZ
float
判断感知物朝向
翻滚角
oriZ
float
判断感知物朝向
宽度
width
float
感知物宽度
长度
length
float
感知物长度
高度
height
float
感知物高度
虚拟仿真算法输出参数如表7-9所示。
表7-9 虚拟仿真算法输出参数
参数类型
中文名称
英文名称
参数格式
参数说明
主车参数
方向盘
steering
float
车辆方向盘转角
油门
throttle
float
车辆油门状态
刹车
brake
float
车辆刹车状态
挡位
gear
ESimOne_Gear_Mode
档位模式
车灯
Signal Lights
ESimOne_Signal_Light
车灯开关/闪烁状态
3)所需硬件设备
各参赛队自备电脑,为使算法顺利运行,推荐电脑配置如表7-10所示。
表7-10 电脑配置
序号
类别
配置
1
CPU
Intel i9-10900K及以上
2
内存
64GB RAM及以上
3
硬盘
1T可用空间,建议SSD
4
操作系统
Windows10及以上
5
显卡
3080ti,显存>12G
自备的自动驾驶虚实融合ROS小车参考参数如表7-11所示。
表7-11 自动驾驶虚实融合ROS小车参考参数
车身及底盘总成
1. 整车尺寸:长度260mm~300mm,宽度160mm~200mm,采用1:10标准整车缩放比例,适配实验场景与道路模拟需求;
2. 整车重量:4kg~7kg,兼顾结构稳定性与灵活机动性,满足一定的实验负载工况;
3. 运动学特征:前轮具备转向功能,所有车轮在转向过程中具备轮速差功能;
4. 转向参数:前轮配备闭环角度控制系统,可精确控制和反馈前轮角度,精度正负1度。
驱动电机总成
1. 电机类型:直流有刷电机,额定电压≥12V,减速比≥30,适配小车动力传输需求;
2. 编码器配置:集成GMR巨磁阻效应编码器,支持正交AB相脉冲输出,可精准反馈电机转速与位置信息;
3. 动力性能:额定扭矩1kg·cm,最大负载能力3kg,可稳定驱动整车完成各类运动工况。
动力电池系统
1. 安全认证与防护:需通过3C强制认证,内置温度保护模块,配备阻燃式外壳,全面保障使用安全;
2. 电气参数:采用12V电池组,持续输出能力≥6A,实际容量5000mAh~6000mAh,满足长时间实验续航需求。
车载控制单元(ECU)
1. 核心配置:采用32位单片机,主频168MHz,搭载M4内核并集成FPU(浮点运算单元),保障控制算法高效运行;
2. 防护设计:所有GPIO引脚均配备ESD静电防护功能,集成过热保护、短路保护、过流保护等多重防护电路,提升设备可靠性;
3. 接口配置:具备串口、CAN总线接口、蓝牙模块、WII接口、USB接口、PS2接口、SWD调试接口及航模遥控预留接口,支持多设备扩展与调试需求。
车载智能终端
(域控制器)
1. 核心性能:搭载ARM A78内核,内存容量≥8G,峰值算力≥40TOPS支持超频,可高效支撑图像识别、路径规划等复杂算法运行;
2. 图形处理:配备1024核GPU,集成32个Tensor Core,具备强劲的图形处理与AI计算能力,适配感知数据处理需求。
激光雷达感知系统
1. 测量能力:采用DTOF技术激光雷达,最大测量半径≥30m,测量频率≥20KHZ,保障环境探测精度;
2. 扫描性能:支持360°全向扫描,扫描频率12HZ,角度分辨率≤0.22度,可精准捕获周边环境信息,适配避障、地图构建等场景。
虚实融合协议适配
1. 支持虚实融合接口快速对接,可实现虚实融合仿真场景部署,满足仿真与实车联动实验需求,保障数据交互的实时性与稳定性;
2. 具备控制执行算法,加速度和角速度反馈以及速度闭环功能;速度精度正负0.1m/s。
操作系统
Ubuntu+ROS
3.赛程安排
本赛项是在校赛任务基础上拓展出省赛任务,在省赛任务基础上拓展出国赛任务。在规定的省赛时间内,在竞赛平台上进行多次仿真,平台自动选择最佳结果作为参赛队的省赛成绩。在国赛比赛现场,本赛项通过竞赛平台发布各阶段竞赛消息和任务、发放赛题场景。登录仿真系统,调试并运行独立开发的算法,次数不限,在规定时间内取最好成绩作为国赛成绩。
校级成绩不带入省级,省级成绩不带入国赛。
4.赛项赛题说明
1)算法运行
全国决赛赛题在省级选拔赛任务场景基础上再次进行泛化,于比赛现场通过竞赛平台发布,参赛队在规定时间内完成比赛任务并提交结果,在比赛时间内不限定运行次数,取最好成绩为比赛成绩。
2)虚实融合测试运行
虚实融合测试能力考核主要是鼓励有条件的参赛队伍验证算法的性能,不做强制性要求。其成绩也将计入比赛最终成绩,但是该部分成绩的占比不超过总成绩的30%。
工程场景数字化赛项
本赛项围绕工程领域中数字化技术的深度应用,聚焦数字化、智能化技术在真实工程场景中的工程实践价值,以推动工程系统降本增效、提升质量、降低故障率等关键性能指标的改善为核心目标。
本赛项以“数字化技术赋能工程系统”为主线,引导参赛团队立足真实行业与工程场景,综合运用人工智能、数字孪生、工业物联网、传感器技术、数据分析、工业机器人等数字化技术手段,针对工程系统中的具体问题,提出具有工程可行性和创新性的解决方案。
本赛项面向高校大学生,强调工程问题理解能力、工程分析能力与工程实践能力的综合培养,重点考察参赛团队:
对真实工程问题的识别与准确建模能力;
将数字化技术合理嵌入工程系统、服务工程目标的能力;
从问题分析到方案设计、技术实现、效果验证的完整工程逻辑能力。
通过现场可体验的工程系统展示形式,推动工程知识与数字技术的深度融合,促进学生形成面向真实产业问题的工程思维与实践能力。
1.对参赛作品/内容的要求
1)工程问题来源与项目主题要求
参赛项目必须基于真实客户或真实工程系统中存在的具体问题,问题应具备明确的工程背景、应用场景和工程对象,避免假设性、概念化或泛化问题。
参赛团队需明确给出二元结构的项目主题,清晰说明:
项目采用了哪一类具体数字化技术(如AI、数字孪生、工业物联网等);
解决了哪个具体行业或工程系统中的问题。
示例形式包括但不限于:
“AI + 制造业设备故障预测”;
“数字孪生 + 农业灌溉系统优化”;
“工业机器人 + 生物工程生产线自动化”。
2)工程问题分析与方案设计要求
项目应围绕具体工程场景,系统性开展工程分析,至少包括以下内容:
(1)用户与工程问题调研
明确工程系统现状、运行模式及存在的关键问题。
(2)行业或同类问题解决方案调研
对已有工程方案或技术路径进行分析,对比其局限性。
(3)具体工程问题分析与方案提出
从工程角度拆解问题成因,提出针对性的数字化解决方案。
(4)技术路径与实现方案说明
说明所采用技术在系统中的位置、作用及不可替代性,避免技术的简单叠加和过度应用。
3)工程实践与技术实现要求
参赛项目应自主设计并开发一套数字—实体耦合的工程系统或工程级原型系统,能够体现数字化技术在工程系统中的实际运行逻辑。
项目中所采用的技术应:
与工程问题高度匹配,服务于明确的工程目标;
在工程系统中发挥关键作用,而非仅用于展示技术能力;
具备基本的工程可实现性和落地可行性。
4)工程效果与验证要求
项目应围绕工程目标,对方案实施效果进行验证和说明,包括但不限于:
成本、效率、质量、可靠性、安全性等工程指标的改善情况;
与传统或原有工程系统的对比分析;
对方案局限性及工程应用条件的合理说明。
鼓励参赛团队通过数据、实验、仿真或系统运行结果,对工程效果进行客观验证。
5)现场展示与评审体验要求
参赛项目必须能够在现场供评审专家亲自体验和操作,尽可能还原真实工程场景中问题识别、分析、决策和优化的过程。
现场展示应重点体现:
工程系统的运行逻辑;
数字化技术在工程系统中的作用机制;
从问题输入到系统输出的完整工程过程。
2.赛程安排
本赛项由初赛和决赛组成
初赛由任务命题文档、项目体验两个环节组成;根据初赛成绩及晋级比例确定晋级决赛的参赛队,初赛成绩不带入决赛。决赛由创新实践、展示与答辩两个环节组成。各竞赛环节如表8-1所示。
表8-1 工程场景数字化赛项各环节
序号
环节
赛程
评分项目/赛程内容
1
第一环节
初
赛
任务命题文档
2
第二环节
项目体验
说明:产生决赛名单
4
第三环节
决
赛
创新实践
5
第四环节
展示与答辩
3.赛项具体要求
1)初赛
(1)任务命题文档
按照决赛任务命题文档的模版的要求,参赛队提交决赛任务命题方案。
根据赛项指导性方向和任务命题文档模版的要求,基于自身参赛作品,设计决赛现场实践任务的方案(包括设计理念、功能描述、亮点描述、界面详情)、拟实现功能涉及的工程体系(包括工程知识与数字化交互形式的匹配机制、所运用的工程知识点)、竞赛过程描述及其对应评分标准。
任务命题文档成绩不仅包括任务命题文档的内容质量符合命题规则,也包括文档的排版规范。
(2)项目体验
按照初赛组数抽签确定参赛队分组和上场顺序进行评审。参赛队需根据竞赛内容准备必要的展示与体验设备。
项目体验环节以工程应用与系统运行体验为核心,重点考察参赛作品在真实工程场景中的应用效果、工程逻辑合理性及数字化技术对工程系统性能的实际改善能力,从参赛项目的完整性、可运行性及安全性等方面进行综合评价,主要包括以下两个方面:
① 工程场景还原与系统体验
工程场景表达与数字化建模
作品能够将真实工程系统中的设备、流程或运行状态,合理转化为数字化、可计算、可分析的模型。
工程场景表达清晰,能够反映工程系统的关键结构与运行逻辑,便于评审专家理解问题与解决思路。
工程系统交互与决策体验
评审专家可通过系统操作,体验从工程问题输入、数据获取与分析,到系统决策支持或优化结果输出的完整过程。
交互设计服务于工程理解与工程决策,而非单纯界面展示。
工程应用场景适配性
系统整体设计与其目标工程场景和使用对象相匹配,符合工程现场或工程管理的实际使用习惯与约束条件。
② 工程系统运行与性能表现
工程系统运行稳定性与效率
系统在现场运行过程中整体稳定,关键功能可连续运行,能够体现工程系统的运行效率与可靠性。
系统响应与信息更新能力
从系统启动到具备正常工程功能的加载时间合理;系统中关键数据、状态或分析结果的更新及时,满足工程应用需求。
按初赛总成绩排名选出参加决赛的参赛队。若出现参赛队初赛总成绩相同,则按项目体验成绩得分高者优先排序,如仍旧无法区分排序,则抽签决定。
2)决赛
(1)创新实践
在规定时间内,各参赛队按照发布的决赛任务命题,采用现场提供的设备和素材,完成相关数字化虚拟仿真项目的设计和制作,并进行系统运行调试。对参赛队的技术能力、工程知识、诚信意识、协作意识等方面进行评价,给出该环节最终成绩。若参赛队没有按规定完成相关内容的制作,取消比赛资格;未按任务命题要求完成的内容或未调试成功并现场运行,扣除决赛总成绩的50%。
自带设备、素材等不允许带的物品不能带入创新实践环节现场,亦不能用于作品开发,否则取消比赛资格。
相关具体要求,参见后期发布的创新实践环节说明。
(2)展示与答辩
按照决赛的组数抽签确定参赛队分组和上场顺序进行答辩。
在规定时间内参赛队汇报并展示项目作品,主要包括阐述作品,现场竞赛任务的设计思路,以及回答专家的提问等。
重点考察参赛团队在作品中的设计构思、系统架构设计、开发过程合理性、工程内涵等综合能力表现,主要从工程问题与工程价值、数字化方案与技术实现、现场体验与系统呈现、工程素养与创新性这四个方面评价。
①工程问题与工程价值:项目是不是一个必须运用数字化手段来解决的问题。
②数字化方案与技术实现:数字化技术是否真正服务于工程问题。
③现场体验与系统呈现:用户和利益相关方能否很好地接受新的数字化系统,在真实工程现场长期使用新系统和新机制。
④工程素养与创新性:团队是否具备扎实的工程思维与原创能力。
按决赛总成绩对参加决赛的各参赛队进行排名。若出现参赛队决赛总成绩相同,则按展示与答辩成绩得分高者优先排序,如仍旧无法区分排序,则抽签决定。
4.注意事项
所有参赛作品必须由参赛队成员自主设计、独立完成、满足命题要求、遵守竞赛规则和相关要求。在竞赛中或竞赛结束后,被举报违反上述要求且经查证属实的,将取消参赛及获奖资格。
赛项不禁止AIGC(人工智能生成内容)的应用,但所用内容需合理且必要。
本赛项严禁抄袭、模仿。如涉及复刻、致敬等性质的内容,应控制其占整个作品的比例,并在作品中体现出显著的原创性部分。
企业运营仿真赛项
本赛项紧扣经济社会发展全面绿色转型时代需求,以“数字经济、智能制造、绿色低碳”国家战略为导向,聚焦“工商融合、绿色制造”核心目标,依托计算机、大数据、人工智能、虚拟现实等现代信息技术,搭建供应链上下游企业商业竞争的数字化全场景。参赛团队以角色扮演、数据分析、博弈运算、决策制定等实操环节,完成智能制造企业数字化运营中“预测、分析、优化、调整、降碳”的全流程最优运营决策;秉持“排碳有成本,减排有收益”核心理念,将绿色低碳业务深度融入制造企业数字化运营全流程,构建“商业逻辑+数字技术+工程实践+绿色低碳+赛教融合”的复合人才培养模式,突出跨学科交叉融合,打造适配双碳目标的教育生态,助力高校教学改革升级。
通过赛事实践,助力学生精准把握企业生产制造与科学降碳有机融合的业务逻辑,明晰双碳政策对企业运营决策的影响,掌握现代化企业绿色低碳运营管理的知识体系与关键环节;同时培养学生的数据分析处理、低碳业务实操、政策市场研判能力,锻炼团队协作、沟通与创新创业能力,树立学生绿色低碳与创新创业意识,强化专业技能与社会责任感。最终为国家双碳战略实施输送兼具交叉学科背景、创新创造思维、工程实践能力的高素质人才,为经济社会绿色转型与高质量发展提供人才支撑。
1.对竞赛内容的要求
本赛项以培养学生绿色低碳意识、提升工程创新与实践能力为核心目标,依托虚拟现实等现代信息技术,以供应链上下游企业业务流程为主线、智能制造企业为核心、绿色低碳业务为特色,搭建商业竞争数字化全场景,模拟以数据驱动决策的绿色生产运营过程,助力实现企业可持续发展。参赛学生以团队形式虚拟创办一家现代绿色制造企业,参赛学生分别任职企业各部门岗位并开展相应管理运营工作,依托企业数据资源与AI工具,结合双碳相关知识,对采购、生产、营销、物流、人力、财务、碳管理等全业务环节进行重塑,通过宏微观数据分析,在绿色可持续发展目标下制定企业最优运营决策,沉浸式体验企业完整的低碳运营管理全流程。
竞赛期间,各参赛队在指定场地通过计算机和网络登录赛项专用平台开展竞赛,鼓励学生跨学科、跨专业组队参赛。
2.对运行环境的要求
1)软件要求
竞赛需使用企业低碳运营虚拟仿真平台竞赛专用版。
2)硬件要求
(1)竞赛服务器(2台):可使用物理服务器或虚拟服务器,服务器操作系统为Windows server 2016 R2及以上,硬件最低配置为内存8G、硬盘180G、CPU四核、主频2.50GHz;
(2)竞赛学生机:每个参赛队配备至少三台计算机,计算机操作系统为Win7(64位)操作系统及以上,且需安装谷歌浏览器,系统分辨率为1366×768及以上。
(3)竞赛教师机:每场竞赛配备至少一台计算机,计算机操作系统为Win7(64位)操作系统及以上,且需安装谷歌浏览器,系统分辨率为1366×768及以上。
3.赛程安排
本赛项由初赛和决赛组成,每个环节分别进行两年八个季度的虚拟企业运营,且虚拟企业运营的背景参数不同,运营成绩由系统自动评判。根据初赛成绩及晋级比例确定晋级决赛的参赛队,初赛成绩不带入决赛。各竞赛环节如表9-1所示。
表9-1 企业运营仿真赛项各环节
序号
环节
赛程
评分项目/赛程内容
1
第一环节
初赛
企业低碳模拟运营(1)
说明:产生晋级决赛名单
2
第二环节
决赛
企业低碳模拟运营(2)
4.竞赛具体要求
1)初赛
现场抽签决定各参赛队赛场的分组。
参赛队组建经营团队,在竞赛平台上,创建一家生产制造型虚拟企业,模拟该企业两年八个季度的低碳运营过程。在企业运营过程中,参赛队应充分考虑企业的外部环境和内部运营状况,收集整理分析企业运营数据,为企业长期运营提供数据支撑,帮助企业在减排与效益之间找到最优平衡点,提高企业运营水平。参赛团队需精准核算仿真场景中各环节碳排放对应的经济代价,包括未履约罚款、碳配额购买等直接成本,通过升级低碳设备、开展碳交易业务等策略,在仿真环境中实现碳成本降低与多重收益转化。同时,通过运营数据分析,制定和优化企业运营决策,降低企业运营风险,实现企业绿色可持续发展。
2)决赛
现场抽签决定各参赛队赛场的分组。
进行新一轮虚拟企业(竞赛背景参数变化)两年八个季度的经营过程,决赛规则与初赛相同。
5.注意事项
1)校赛阶段,学校竞赛负责人需在企业运营仿真赛项官网申请“校赛专用账号”,通过该账号开展校赛。
2)比赛期间,不允许学生携带手机、笔记本电脑、PAD、移动存储(如:U盘等)等电子设备,不允许携带制作好的EXCEL表格等辅助工具,可以携带空白纸张、碳素笔、无通信功能的计算器进入赛场。
第四部分 工程创客赛道
智能产线设计与仿真赛项
1. 对参赛作品/内容的要求
本赛项要求参赛选手针对给定的生产对象“18650电芯模组”,完成智能制造生产线的模型设计和工作流程仿真,以验证智能产线的布局合理性、设备选型适配性、工艺流程可行性以及生产效率等,为实际产线开发提供优化依据。
1)生产对象
生产对象为广泛应用于新能源汽车中的“18650电芯模组”(单个电芯直径18mm,高度65mm),体积小巧且结构稳定,便于大规模生产和模块化组装。该电芯模组由50节18650电芯、上支架、下支架、正极汇流排、负极汇流排、正极绝缘板和负极绝缘板组成,模型如图10-1所示(3D模型为通用step格式,面向参赛队开放)。电芯模组各组件基本信息如表10-1所示。
图10-1 生产对象3D模型结构组成
表10-1 生产对象各组件基本信息
序号
材料名称
功能结构及安装要求说明
重量
1
电芯本体
核心能量单元;电池组共有50节电芯,按10×5排列放置在下支架底座上
50g/节
2
下支架
固定电芯,防止电芯移位;上、下支架通过卡扣按压方式组装
500g
3
上支架
500g
4
正极汇流排
将多个电芯的电流汇集;放置在上支架上方,通过焊接方式固定
400g
5
负极汇流排
将多个电芯的电流汇集;放置到下支架下方,通过焊接方式固定
400g
6
正极绝缘板
隔离汇流排的正、负极,防止与外部导电物质接触造成短路,并提供防腐保护;正、负极绝缘板通过压装方式固定
100g
7
负极绝缘板
100g
2)工艺流程
生产对象(“18650电芯模组”)的详细生产工艺流程如图10-2所示。
图10-2 生产对象的详细工艺流程图
具体工艺要求如下:
电芯分选:要求设计电芯分选单元,用于对输送线上的电芯原料的极性方向和长度超差、划痕等缺陷进行自动检测。极性方向相反的电芯需通过换向机构调整至正确方向,并汇入输送线。有缺陷的电芯需放入“不合格品区”,“不合格品区”可自行设计。
电芯装盘:要求设计电芯装盘单元,用于将输送线上经分选后的合格电芯按照10枚电芯/排的排列方式装入托盘(电芯正极朝上)。托盘的排数和结构可根据生产对象和节拍要求自行设计)。
下支架安装:要求设计下支架安装单元,用于将下支架从存放区搬运并准确、可靠放置在下支架安装工位上。
电芯装入下支架:要求设计电芯安装单元,用于把电芯托盘中的电芯依次准确装入到下支架的对应孔位。每次搬运的电芯数量和搬运次数可自行设计。
上支架安装:要求设计上支架安装单元,用于将上支架从存放区搬运至第(3)、(4)步完成的电芯模组上方正确位置,确保每个电芯极柱与上支架孔位精确对位,并在不损坏电芯模组的前提下,实现上支架与下支架的锁紧。
正极汇流排安装:要求设计正极汇流排安装单元,用于将正极汇流排从存放区搬运、精准放置在电芯模组的正极端,确保与每个电芯极柱对位准确,并在不损坏电芯模组的前提下,实现汇流排与电芯模组的固定。
正极汇流排焊接:要求设计汇流排焊接单元,用于实现每个电芯正极与汇流排可靠连接(接触)。
正极绝缘板安装:要求设计正极绝缘板安装单元,用于将正极绝缘板从存放区搬运和精准放置在电芯模组的上方位置,并确保绝缘板的孔位与对应的电芯模组孔位对位准确,并在不损坏电芯模组的前提下,实现绝缘板与上支架的锁紧。
负极汇流排安装:其工艺要求与第(6)步骤类似。
负极汇流排焊接:其工艺要求与第(7)步骤类似。
负极绝缘板安装:其工艺要求与第(8)步骤类似。
电芯模组下线:要求设计电芯模组下线单元,在不损伤电芯模组的前提下,用于将完成组装的电芯模组从产线末端转移至缓存区,为下一生产环节(如测试)做准备。缓存区用于存储电芯模组,且要求能与AGV或传送带无缝对接,实现自动化流转。
3)任务要求
(1)产线布局方案设计。在占地面积不大于200㎡的平面场地内(产线高度不超过5米),合理规划出虚拟环境中18650电芯模组的自动化生产线布局方案,包括但不限于各工作单元布局、物料流转方式选择及流程优化等内容,确保物流顺畅、空间利用率和生产效率高,并鼓励考虑AI、具身智能等新技术在产线设计中的应用。
(2)产线3D模型设计。根据规划的产线布局方案,在虚拟环境中完成18650电芯模组自动化生产线的3D模型设计与系统搭建,包括但不限于设备选型、分析计算、夹具设计、系统集成与优化等内容。
(3)产线生产流程仿真验证。根据搭建好的产线系统,在虚拟环境中完成18650电芯模组的自动化生产过程仿真,包括但不限于模型定义、设备运动、物料转运和工艺流程仿真等内容,要求能还原物理产线的真实行为,准确验证设备干涉、生产效率、节拍匹配等情况,为产线优化、建设与调试提供依据,缩短研发周期,降低风险成本。
此外,在决赛的创新实践环节,还包括缺陷检测模型开发以及生产流程优化等内容。各参赛队在规定时间内根据现场发布的决赛任务命题,完成指定工作任务。该环节对参赛队的技术能力、工程知识、诚信精神、协作意识等方面进行综合评价,并给出该环节的最终成绩。
2. 赛程安排
智能产线设计与仿真赛项由初赛和决赛组成。初赛包括设计方案评审、仿真视频展示两个环节,决赛包括创新实践和展示答辩两个环节。根据初赛成绩及晋级比例确定晋级决赛的参赛队,初赛成绩不带入决赛。各竞赛环节如表10-2所示。
表10-2智能产线设计与仿真赛项竞赛环节
序号
环节
赛程
评分项目/赛程内容
评价方式
1
第一环节
初赛
设计方案评审
线上评审
2
第二环节
仿真视频展示
线上评审
说明:产生决赛名单并现场发布任务命题
3
第三环节
决赛
创新实践
线下评分
4
第四环节
展示答辩
线下答辩
3. 对运行环境的要求
参赛队自备计算机设备,安装竞赛系统软件,并连接互联网进行比赛。具体软、硬件环境要求如表 10-3 所示。
表10-3智能产线设计与仿真赛项运行环境要求
要求项
要求说明
硬件要求
(建议配置)
处理器 Intel ® Core i5 7代 @ 2.4GHz 及以上
内存 8GB 及以上
显卡 NVIDA RTX 3050 系列或者更高配置
标准鼠标、键盘
系统要求
Windows 10专业版及以上
软件要求
(建议配置)
智能产线设计与虚拟调试软件平台(PQFactory)
https://art.pq1959.com/Art/Download
4. 赛项具体要求
1)初赛
(1)设计方案文档
参赛队按照赛项要求和方案文档模版提交智能产线设计方案文档,内容包括工艺流程分析、场地布局规划、产线方案设计、节拍匹配以及决赛任务命题方案等。设计方案文档成绩不仅考查内容质量符合赛项要求的程度,也包括文档的排版规范。
(2)仿真视频展示
参赛队按照赛项要求,完成智能产线的生产流程仿真,并提交仿真视频一份。仿真视频应能演示生产对象的完整生产流程,视频文件为MP4格式,大小不超过300M,时长不超过5分钟。
初赛采用线下评审方式进行。参赛团队应根据赛项要求,线下提交参赛项目评审材料。参赛项目评审材料提交截止时间不晚于2027年3月10日。
2)决赛
(1)创新实践
在规定时间内,各参赛队按照决赛现场发布的决赛任务命题要求,进行智能产线的系统优化设计、生产流程仿真和展示答辩PPT制作。该环节中将对参赛队的工程技术知识、系统创新能力、诚实守信意识和团结协作精神等方面进行综合评价,并给出该环节最终成绩。
(2)展示答辩
展示答辩环节主要考查参赛队伍的研发能力、创新能力、管理能力和现场表现。根据现场抽签方式确定各参赛队参加展示答辩的场地和顺序。各参赛队按照抽签结果进行展示答辩。其中,展示时间不超过5分钟,问辩时间不超过5分钟。
根据决赛成绩对参加决赛的参赛队进行排名。若参赛队决赛成绩相同,则按展示答辩环节的成绩排序,分高者排序在前。如依旧无法区分排序,则抽签决定。
未来技术探索赛项
1. 赛项要求
1)对参赛作品/内容的要求
该赛项面向瞄准全球未来前沿性、革命性、颠覆性科技创新热点,打破传统按照学科门类划分的知识体系,促进凝练基于学科交叉和跨界知识融合的未来技术特色,鼓励师生团队面向未来技术的“奇思妙想”。根据参赛团队提交的参赛项目方案与实物(功能样机、数字样机或关键原理展示装置)展示情况,重点考察参赛团队的面向未来技术的前瞻性思维与原始创新能力水平。
未来技术以“创新、协调、绿色、开放、共享”为主题,包括但不限于先进制造、信息技术、生命与健康、材料、能源、空间及交通运输、气候、生态与环境等领域,鼓励团队围绕其他未来技术领域进行探索。
2)参赛方式和要求
(1)大赛以团队为单位报名参赛。每个团队的参赛成员不多于4人,且须为项目的实际核心成员。参赛团队所报参赛项目须为本团队独立完成的项目,不得借用他人项目参赛。
(2)所有参赛材料和现场答辩原则上使用中文。如有其他语言需求,请联系大赛组委会。
(3)参赛项目不得含有任何违反《中华人民共和国宪法》及其他法律、法规的内容。须尊重中国文化,符合公序良俗。
3)参赛对象和条件
(1)参赛申报人须为团队负责人,且须为全日制普通高等学校在校本科生或研究生。
(2)学校科技成果转化项目不能参赛(科技成果的完成人、所有人中参赛申报人排名第一的除外)。
2. 赛项具体要求
1)初赛
初赛采用线下评审方式进行。参赛团队应根据赛项要求,线下提交参赛项目评审材料。参赛项目评审材料提交截止时间不晚于2027年3月10日。
参赛项目评审材料包括项目报告(PDF文档)、项目汇报PPT、实物(如功能样机、数字样机或关键原理展示装置)展示视频(MP4格式,时长不多于3分钟,文件大小不超过200M)和制作过程宣传短视频(MP4格式,时长不多于3分钟,文件大小不超过200M)四部分。其中,项目报告包括但不限于以下内容:
(1)必须阐述参赛项目属于未来技术领域的理由与依据;
(2)清晰描述参赛项目技术原理和达到的关键性能指标;
(3)用于展示的实物(或数字样机)多角度照片。
2)决赛
决赛采用现场评审方式进行,主要包括参赛项目实物(或数字样机)公开展示与现场答辩环节。具体要求由大赛组委会另行通知。
工程文化赛项
由各参赛院校自行组队参加工程文化知识竞赛,每所学校限报一队,参赛队员不多于3名,且必须是来自于参加上述赛项的选手。竞赛分必答题和抢答题两个竞赛环节,根据成绩确定排名。
#1大赛日
阶段 Inf ad ae HE
2027年1月参赛队伍均应通过组委会指定化系统进行
10日前报名。有具体报名方式另行通知。
赛高校自行组织预赛,每个赛项踪选不超过5支
_参赛队伍(企业运营赛项限3支队伍,工程文化赛
_ 2027 年 3 月 - wy
预赛阶段10日前项限1支队伍)》参加北京市大学生与创新能
]
力竞赛,并通过组委会指定的信息化系统按要求提交
参赛队伍的相关信息
_ 2027 年 4 月 . , “iyo
初赛阶段中条按照初赛要求进行比赛。
_ 2027 年 4 月 .
决赛阶段按照决
中旬